障碍物规避行走训练,模拟交通设施下的关节保护指南
动态平衡与步态重构的基础逻辑
障碍物规避行走并非简单的线性移动,而是神经系统对空间信息的快速处理与肌肉群协同作用的结果。当视觉捕捉到前方的障碍物时,大脑皮层需要即时计算路径偏差,并通过脊髓指令调整下肢关节的角度与力度。这种动态平衡的建立依赖于本体感觉,即身体对关节位置和运动状态的感知能力。若本体感觉迟钝,行走者容易因反应滞后导致膝关节或踝关节承受异常的剪切力,长期如此会增加软组织损伤的风险。
在模拟交通设施环境中,如斑马线、减速带或隔离栏旁,行走轨迹呈现出非线性的特征。行走者需频繁进行变向、急停或微调步幅,这对髋关节的稳定性构成了直接挑战。正确的训练逻辑强调核心肌群的先期激活,通过腹横肌与多裂肌的等长收缩固定骨盆,为下肢提供稳定的支撑平台。这种生物力学结构的优化,能有效减少行走过程中脊柱与下肢关节的代偿性运动,从源头降低关节磨损的概率。
关节保护在复杂路况下的力学机制
模拟交通场景中的障碍物通常具有不规则的边缘或固定的高度,这要求行走者在跨越或绕行时改变重心分布。以绕过隔离桩为例,单腿支撑期的延长会增加膝关节内侧副韧带的压力。为了保护关节,训练重点在于控制膝关节在屈曲过程中的角度,避免超过生理极限的过度屈曲或伸展。同时,踝关节需保持适度的刚性以应对地面反作用力,防止因足底不稳引发的扭伤,这种力学控制是关节保护的核心环节。
数据显示,在规避突发障碍物时,人体下肢关节的冲击力峰值可比正常行走高出2至3倍。这种瞬时负荷若缺乏肌肉缓冲,极易导致半月板或软骨的微观损伤。因此,关节保护指南强调“离心收缩”训练的重要性。当腿部接触地面或准备改变方向时,肌肉像弹簧一样缓慢释放能量以吸收冲击,而非硬性对抗。通过强化股四头肌和腘绳肌的离心控制能力,可以显著降低关节囊内的压力,维持关节液的正常分布与润滑,从而延缓退行性变化的进程。
分阶段训练体系与动作细节规范
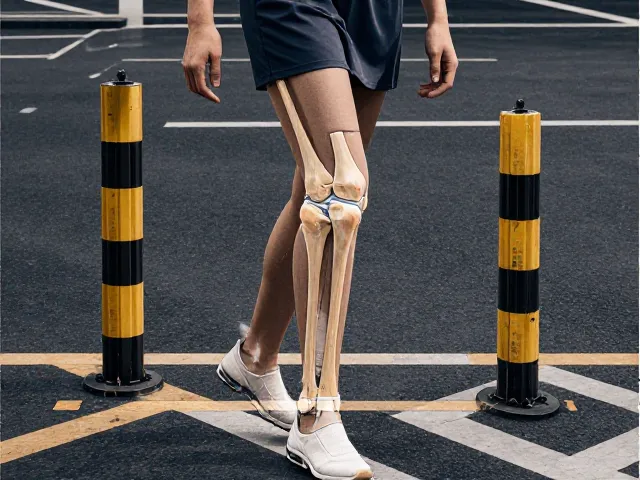
训练初期应聚焦于低难度的直线变向,例如在平坦地面放置低矮障碍物,要求行走者以缓慢速度通过,重点体会髋、膝、踝三者的联动。动作细节上,需保持视线平视前方目标,而非紧盯脚下障碍物,这有助于利用前庭系统维持平衡。每完成一组动作后,需进行静态拉伸,重点放松小腿三头肌和髂胫束,确保肌肉弹性,为后续更高强度的训练做好生理准备。这一阶段的目标是建立正确的神经肌肉控制模式,而非追求速度或难度。
随着本体感觉的提升,训练可逐步引入模拟交通标志下的多任务处理,如在行走中识别信号灯变化并做出相应停步或加速反应。此阶段需增加障碍物的随机性,迫使行走者在无预知情况下快速调整步态。动作规范要求行走者在变向瞬间,支撑腿膝盖微屈,脚尖指向运动方向,减少扭转力对半月板的伤害。每次训练结束后,建议记录关节舒适度变化,若出现持续性疼痛或肿胀,应立即停止并评估动作模式,确保训练始终处于安全负荷范围内。
环境适应与长期维护策略
模拟交通设施的环境特征会随时间或场景设置发生变化,如地面材质的摩擦力差异或障碍物的位置调整。行走者需逐步适应不同摩擦系数地面下的抓地力反馈,特别是在湿滑或粗糙路面模拟中,踝关节的小肌肉群需更频繁地微调以维持平衡。这种适应性训练能增强关节周围软组织的韧性,提高对突发外力(如地面不平导致的绊倒风险)的抵抗能力。定期更换训练场景参数,有助于打破神经系统的适应性疲劳,保持反应灵敏度。
长期进行障碍物规避行走训练,需配合日常的关节养护习惯。日常活动中应避免长时间保持同一姿势,减少关节液的停滞。在训练间隙,可进行热敷或轻度按摩,促进局部血液循环,加速代谢产物的清除。此外,营养摄入需关注胶原蛋白、维生素D及钙质的补充,为软骨和骨骼提供必要的物质基础。通过科学的训练与严密的维护,构建起关节健康的良性循环,使行走者在复杂环境中保持自如与安全。