无人机远距离停留技巧,静止装死与基础路线控制详解
无人机远距离停留技巧,静止装死与基础路线控制详解
在长距离飞行场景中,保持无人机悬停的稳定性是确保画面流畅与设备安全的核心环节。当飞行器处于开阔地带或微风环境时,GPS信号通常能提供高精度的定位数据,但许多飞手往往忽略了姿态模式与GPS模式在远距离下的差异。GPS模式下,无人机依靠卫星定位和惯性导航系统维持位置,此时若周围存在强磁场干扰或信号遮挡,定位点可能出现漂移。因此,在起飞前务必检查指南针状态,确保无金属物体干扰,并在开阔空域进行简单的定点悬停测试,观察机身是否有细微晃动,这是建立远距离操控信心的基础步骤。
基础路线控制并非简单的点对点移动,而是对气流环境与动力输出的精准计算。在执行长航线任务时,逆风飞行会显著增加电机负载,导致电量消耗加快及机身姿态不稳定。经验丰富的操作者倾向于在航线规划阶段预留足够的冗余空间,避免在复杂地形边缘进行精细操作。通过调整飞行速度,例如在接近目标点时提前减速,利用惯性平滑过渡,可以减少急停急转带来的机身剧烈震荡。这种对动力输出的细腻掌控,能让无人机在远距离作业中保持如丝般顺滑的动态表现,为后续的高难度动作或精细拍摄奠定坚实基础。
静止装死技巧的实战应用与场景还原
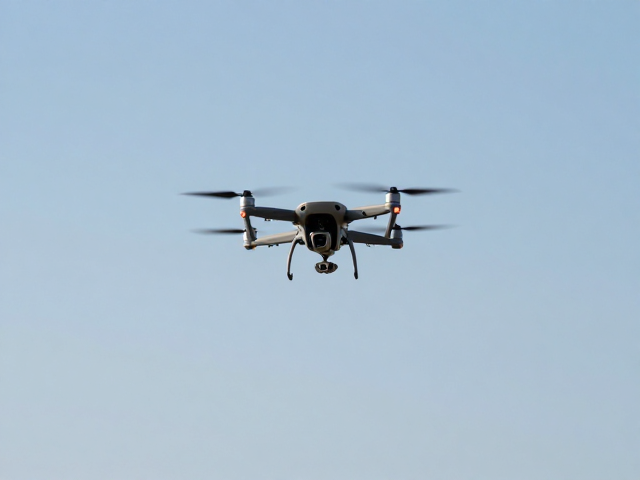
“静止装死”并非指无人机完全失去动力,而是指在动态环境中迅速锁定单一坐标,消除水平与垂直方向的位移,营造出一种完全静止的视觉效果。这一技巧在航拍摄影中极具价值,常用于需要突出主体、等待光线变化或规避动态干扰的场景。实现这一效果的关键在于对悬停精度的极致追求。当无人机抵达预定悬停点后,飞手应完全松开操纵杆,让飞控系统自动接管平衡维持。此时,任何微小的输入都可能破坏平衡,导致画面出现呼吸效应或轻微抖动。
在实际操作中,静止装死的效果会受到环境因素的显著影响。例如,在海边或山谷等存在局部强风或乱流的区域,即使GPS定位良好,无人机也可能因风阻产生周期性漂移。为了优化这一表现,部分高级飞手会选择降低飞行高度以避开高空急流,或者在悬停前短暂调整机头朝向,使机身正面迎风以减小侧向受力。此外,开启智能跟随或定点悬停功能时,需确保目标物体处于清晰可见范围内,避免因跟踪算法丢失目标而导致无人机盲目搜索或乱飞,从而破坏“静止装死”的纯粹性与稳定性。
基础路线控制的逻辑构建与执行细节
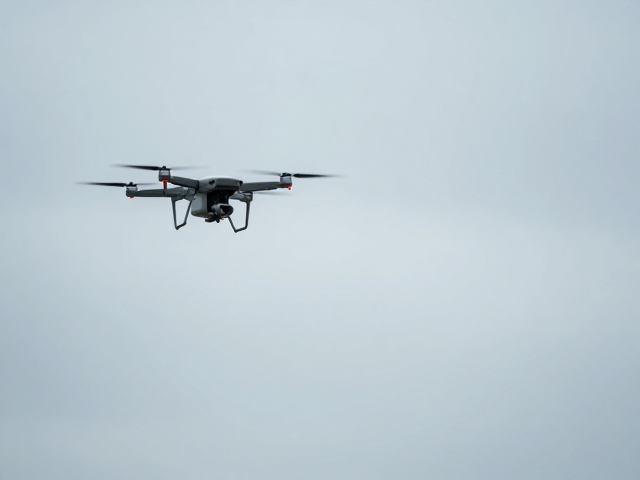
基础路线控制的核心在于将复杂的飞行轨迹分解为可执行的线性逻辑,而非依赖直觉操作。在规划航线时,应将飞行过程划分为起飞、巡航、作业点悬停、转移与返航等阶段。在巡航阶段,保持匀速直线飞行有助于维持电池效率与电机寿命,避免频繁加减速带来的能量浪费。当需要改变方向时,应采用平滑的弧线过渡而非直角转弯,这能减少离心力对机身姿态的冲击,使飞行路径更加自然流畅。
执行路线控制时,视觉反馈与仪表数据的双重校验至关重要。虽然FPV(第一人称视角)图传能提供沉浸式的操控体验,但在远距离或复杂背景下,肉眼观察无人机本体姿态往往能更准确地判断风向影响与位置偏差。飞手应养成定期扫视仪表盘的习惯,关注高度、距离、电量及卫星数量等关键数据。一旦发现数据异常波动,应立即采取修正措施,如手动介入调整姿态或改变航线策略。通过这种严密的逻辑构建与执行细节把控,即使在没有复杂辅助功能的情况下,也能实现精准、稳定且高效的远距离飞行控制。