拉力赛跑全程随行与目标物追踪,激发工作驱动力实战指南
拉力赛中的动态跟随与视觉锁定策略
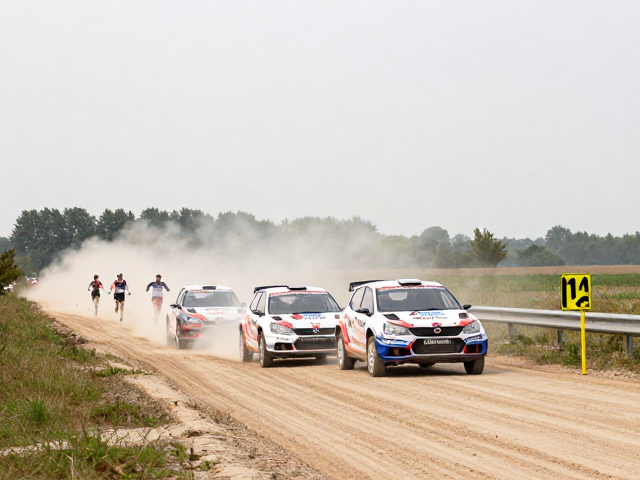
在长距离、高复杂度的拉力赛环境中,车辆与驾驶员的核心任务并非单纯追求绝对速度,而是建立对目标物(如领航员指令点、路标、竞争对手位置)的持续且稳定的视觉与逻辑追踪。这种“全程随行”的状态要求驾驶员在剧烈颠簸和视线受阻的情况下,依然能通过余光捕捉关键信息,并通过身体姿态的微调维持对车辆动态的感知。真实的路况数据表明,在泥泞或砂石路段,轮胎抓地力的变化会迅速改变车辆的行驶轨迹,若驾驶员无法及时通过视觉反馈修正方向,极易偏离预设路线,导致时间损失甚至车辆受损。因此,跟随并非被动的移动,而是一种主动的信息采集与位置确认过程,驾驶员需像雷达一样,不断扫描前方及周边的动态变化,将抽象的路书指令转化为具体的驾驶动作。
目标物追踪的有效性直接取决于驾驶员对“参考系”的选择与维持。在能见度低或地形破碎的场景中,驾驶员往往需要锁定远处静止的地标(如山顶、大型树木)作为宏观参考,同时结合近处路面的纹理变化进行微观操控。这种分层级的追踪策略能够显著降低认知负荷,避免因过度关注局部细节而忽略整体行进方向。例如,在夜间或雾天行驶时,许多经验丰富的车手会完全依赖车头灯照射范围内的路面反光特征以及领航员的语音提示,而非试图看清远处的景象。这种去中心化的视觉习惯,使得驾驶员能在信息缺失的情况下,依然保持对车辆位置和目标点的相对定位,确保行车轨迹的连续性与可预测性。
环境干扰下的注意力分配与心理韧性构建
拉力赛的高强度特性会迅速消耗驾驶员的精神能量,导致注意力涣散和反应迟钝,进而引发对目标物追踪的失效。为了维持工作驱动力,驾驶员必须掌握在高压环境下快速重置注意力焦点的技巧。这意味着在经历高难度路段后,需要通过短暂的生理调节(如深呼吸、肌肉放松)来清除残留的紧张感,重新将思维聚焦于下一个技术路段的关键动作上。这种心理韧性的构建并非一蹴而就,而是依赖于周复一周的实战训练,使驾驶员在面对突发状况(如爆胎、陷车)时,能自动触发冷静处理机制,而非陷入恐慌性操作。真实案例中,许多顶尖车手在遭遇机械故障后,能迅速评估剩余赛程,调整驾驶节奏以弥补损失,这种能力源于对“过程导向”而非“结果导向”的心理认同,即专注于当前每一个操作的正确性,而非过度焦虑最终排名。
工作驱动力在拉力赛中表现为一种持续的内在渴望,它驱使驾驶员不断优化跟随路线、提升追踪精度,并在疲惫状态下保持专注。这种驱动力不应仅来源于外部奖励,更应源于对驾驶技艺本身的掌控感与成就感。当驾驶员能够精准预判弯道、平滑处理每一个障碍物,并始终将车辆保持在最优行驶线上时,这种即时的正向反馈会强化其心理满足感,从而形成良性的循环。在实际操作中,这意味着驾驶员需要建立严密的自我监控机制,记录自己在不同路段的视觉扫描频率、决策速度及操作失误率,通过数据化的自我评估来识别注意力断点,进而针对性地调整训练重点。这种基于自我效能感的驱动模式,比单纯的外部激励更具稳定性,能帮助驾驶员在漫长的赛季中保持高水平的竞技状态。
技术辅助与数据反馈在追踪中的应用边界
现代拉力赛车中集成的大量传感器和数据遥测系统,为驾驶员提供了前所未有的车辆状态与赛道信息,但这些技术手段的应用必须服务于“跟随与追踪”的核心逻辑,而非替代驾驶员的直觉判断。例如,悬挂行程数据、轮胎温度及转速信息可以帮助驾驶员理解车辆当前的物理极限,从而调整驾驶风格以更好地贴合赛道特性。然而,数据本身不具备决策能力,驾驶员必须将这些冷冰冰的数字转化为对目标物的动态追踪策略。如果驾驶员过度依赖屏幕上的实时数据,可能会削弱对路面细微变化的感知能力,导致在关键时刻出现误判。因此,技术辅助的价值在于提供背景信息,帮助驾驶员更准确地评估风险与机会,而不是成为视觉焦点的主要载体。
在实战中,数据反馈的滞后性与不完整性是一大挑战。无线传输可能会受到地形遮挡或信号干扰,导致遥测数据出现缺失或延迟。在这种情况下,驾驶员必须回归到传统的感官追踪,依靠听觉(引擎声、轮胎摩擦声)、触觉(方向盘反馈、车身姿态)以及视觉观察来弥补数据空白。这种多模态的信息融合能力,是区分普通车手与精英车手的关键所在。驾驶员需要学会在数据不可用时,迅速切换到基于经验的模式,通过过往积累的赛道记忆和车辆动态感知,重新锁定目标物并调整行驶路线。这种在技术失效边缘依然能保持高效追踪的能力,是拉力赛驾驶体系中不可或缺的一环,它要求驾驶员在享受技术便利的同时,始终保持对原始驾驶本能的敬畏与训练。