智能宠物随行训练,5-15分钟掌握上下台阶与变速转向
智能宠物随行训练的核心逻辑与场景构建
智能宠物随行训练并非依赖单一指令的重复堆砌,而是基于动物行为学中“正向强化”与“习惯化”原理构建的系统性过程。对于大多数犬类而言,上下台阶与变速转向是日常出行中高频出现的动作,却也是初学者容易产生焦虑或动作迟缓的场景。传统的训练方式往往缺乏即时反馈机制,导致宠物无法准确理解指令与动作之间的因果关系。引入智能化辅助手段,如具备距离感应与实时声音反馈的训练设备,能够显著缩短学习周期。通过设备记录的运动数据与行为轨迹,训练者可以精准捕捉宠物在改变方向或改变垂直高度时的微小区间错误,从而进行针对性修正。
在构建训练场景时,环境的安全性与可控性是首要考量因素。选择平坦且防滑的地面作为基础训练区,初期应使用高度不超过10-15厘米的标准台阶或斜坡,这一高度符合大多数中小型犬类的关节活动安全范围,能有效降低运动损伤风险。训练初期,宠物对陌生高度往往表现出犹豫或退缩,此时智能设备的提示功能应设置为低干扰模式,避免突然的高分贝声音造成应激反应。通过逐步增加台阶高度或改变地面材质,让宠物在可控的压力下建立对复杂地形的适应感,这种渐进式的暴露疗法能有效消除非理性恐惧,为后续复杂动作的掌握奠定心理基础。
上下台阶动作的分步拆解与执行要点
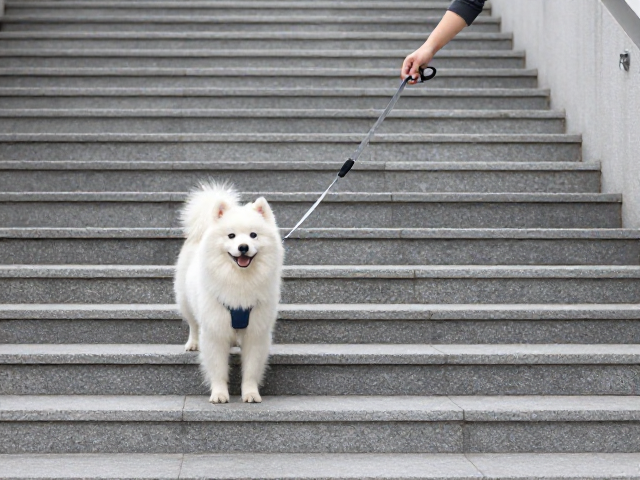
上下台阶的动作分解应严格遵循“前肢稳定、后肢跟随、重心平稳”的生物力学原则。训练开始时,宠物需保持与训练者的侧向或前向伴行姿态,智能设备通过震动或提示音标记出台阶边缘的位置。当下达“上阶”指令时,重点观察宠物前肢是否完全覆盖台阶表面,这是确保发力稳定的关键。若宠物出现前肢悬空或踩踏不实,智能反馈系统应立即给出修正提示,训练者需引导宠物调整角度,使其身体重心落在台阶中心区域。对于下台阶,由于重力作用,宠物更容易产生冲势,此时需强调“控制性下降”,即后肢先于前肢接触地面,以缓冲冲击力,保护膝关节与髋关节。
在实际操作中,5-15分钟的时间管理至关重要。第一阶段(约3-5分钟)应专注于单侧台阶的重复练习,每次练习间隔休息30秒,避免肌肉疲劳导致动作变形。第二阶段(约5-10分钟)引入连续性台阶,要求宠物在不停顿的情况下完成上下动作,训练其节奏感与协调性。智能设备在此阶段可记录每次动作的耗时与稳定性评分,帮助训练者识别宠物在连续动作中的疲劳点。若发现宠物在后半程动作迟缓或犹豫,应立即停止训练,避免形成负面记忆。通过这种短时高频的训练模式,宠物能在注意力集中期内快速建立动作模型,同时减少因长时间枯燥重复产生的厌训情绪。
变速转向的平衡控制与动态适应
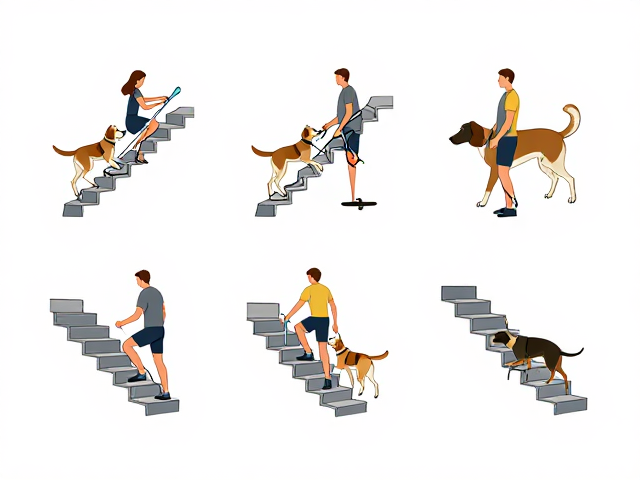
变速转向训练的核心在于解决宠物在移动中改变方向与速度时可能出现的失衡问题。智能训练设备通过监测宠物的加速度变化,实时计算其身体倾斜角度,当检测到倾斜超过安全阈值时,设备会通过温和的物理反馈提醒训练者介入。训练初期,应在开阔平地进行低速下的小角度转向练习,要求宠物在转弯时保持肩部与髋部的同步转动,避免出现“内八”或“外撇”的不规范姿态。智能系统可设定不同的速度区间,如从每分钟10米加速至20米,在速度变化的过程中设置急停或变向指令,迫使宠物调动核心肌群维持平衡。
随着训练深入,需逐步增加转向的复杂度,引入非对称地形或轻微障碍物,模拟真实出行中的突发路况。例如,在行进中突然改变方向绕过静止物体,要求宠物在0.5秒内完成减速、转向、加速的完整动作链条。智能数据可记录从指令发出到动作完成的响应时间,以及转向过程中的最大侧向加速度。通过对比不同阶段的数据,训练者可判断宠物是否形成了稳定的动态平衡机制。若数据显示侧向加速度持续偏高,说明宠物在转向时过度依赖四肢支撑而非核心稳定,需回到基础姿态训练,强化腹部与背部肌肉的控制能力,确保其在高速变向时依然能保持动作的流畅与安全。