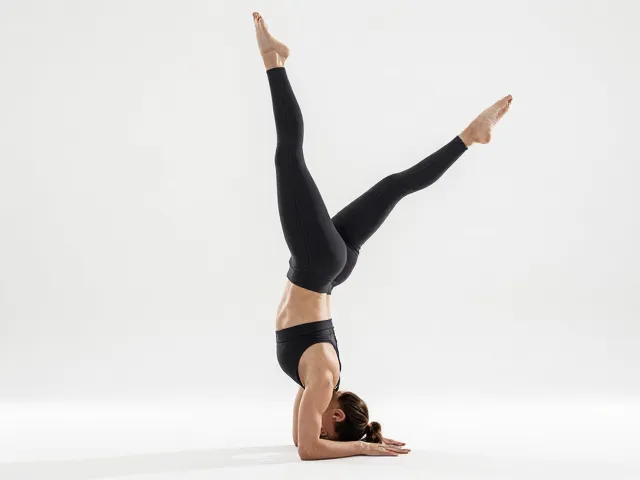
新手倒立支撑,提升移动控制力,科学减少诱导依赖
倒立支撑的核心力学机制与静态稳定性
倒立支撑并非简单的头部着地,而是构建以肩带为基座、脊柱为立柱的动态平衡系统。在这个动作中,三角肌前束、斜方肌中下束以及核心肌群承担着维持重心投影落在支撑面内的关键任务。许多初学者误以为力量不足导致无法完成,实则往往是本体感觉与神经募集效率低下,导致身体在微小晃动时无法做出即时修正。科学的训练应当从建立正确的肩胛骨运动模式开始,强调肩胛骨的下沉与后缩,从而为手臂形成稳定的三角形支撑结构,减少肘关节的超伸风险,这是所有进阶控制的基础。
静态支撑的稳定性直接取决于重心控制的精度。当身体处于倒立状态时,任何微小的偏离都会通过杠杆原理放大为巨大的失衡力矩。因此,训练初期应完全摒弃对“移动”的盲目追求,转而专注于在静止状态下感知身体中轴线的变化。通过手指微调支撑点,配合呼吸节奏,逐步建立神经肌肉对平衡状态的反馈回路。这种静态下的专注与微调,能够显著提升小脑对平衡信息的处理能力,为后续引入动态位移打下坚实的生理与心理基础。
移动控制力的渐进式训练路径
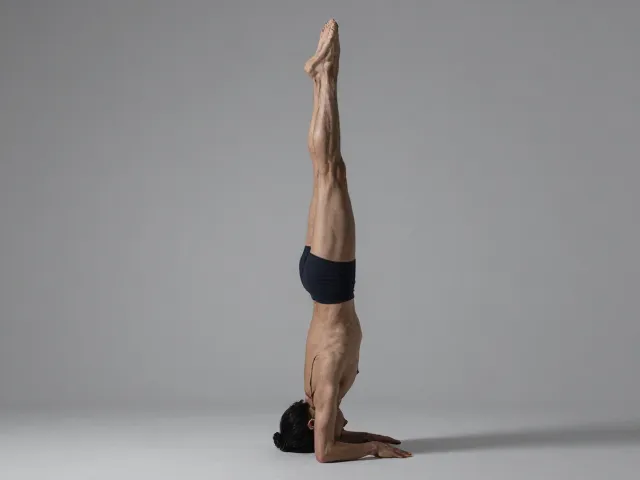
移动控制力是倒立技术从静态展示向动态应用跨越的核心环节,其本质是在失衡与恢复失衡的临界点中完成位移。有效的训练路径应遵循“分解-整合-应用”的逻辑,初期可借助墙壁或低矮障碍物限制活动范围,重点练习单腿抬起与重心转移。在这个过程中,手臂需像手掌一样灵活,通过指尖和掌根的压力变化来感知地面反馈,进而驱动身体向目标方向滑动。这种控制并非依靠蛮力推拉,而是通过核心收紧维持刚性,利用肩关节的微调实现精准的矢量控制。
随着神经适应性的提升,训练难度可逐步过渡到无支撑的自由倒立移动。此时,视线管理成为关键变量,头部姿态决定了前庭系统的空间定位,保持目光聚焦于双手之间或稍前方,有助于维持颈椎中立并提升平衡感。移动过程中,身体应保持整体刚性,避免局部关节(如髋部或膝部)过度弯曲导致重心分散。每一次位移都是一次对动态平衡的重新计算,通过高频次的低幅度调整,逐步扩大控制域,使倒立移动像行走一样自然流畅,而非机械性的挣扎。
科学减少诱导依赖与长期效能优化
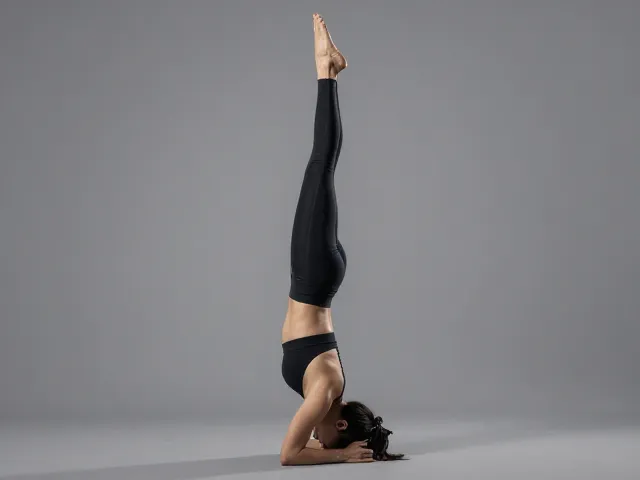
过度依赖外力辅助(如高泡沫砖、厚重垫子或他人扶持)会削弱本体感觉的输入,导致大脑无法建立精确的运动记忆,形成“诱导依赖”。这种依赖使得初学者在移除辅助后,因缺乏真实的触觉反馈而迅速失衡,进而产生挫败感甚至受伤风险。科学减少依赖的策略在于逐步降低辅助装置的稳定性与高度,迫使神经系统处理更复杂的地面反馈信息。例如,从厚垫过渡到薄垫,从固定支撑过渡到可轻微移动的支撑面,通过增加不稳定性来激发身体的自适应调节机制,从而巩固独立倒立的神经控制路径。
长期来看,倒立训练的效果不仅体现在动作本身,更体现在全身协调性与空间感知能力的提升。通过定期记录训练数据,如静态保持时间、移动距离与失误次数,可以客观评估进步轨迹,避免盲目跟风或过度训练。同时,结合针对性的柔韧性与力量补充训练,强化肩袖肌群与核心深层肌肉,能够显著提升动作的耐力与安全性。这种基于数据反馈与生理适应的训练方式,能够有效消除对辅助工具的心理与生理依赖,使倒立支撑成为一种可控、安全且可持续的身体表达形式。