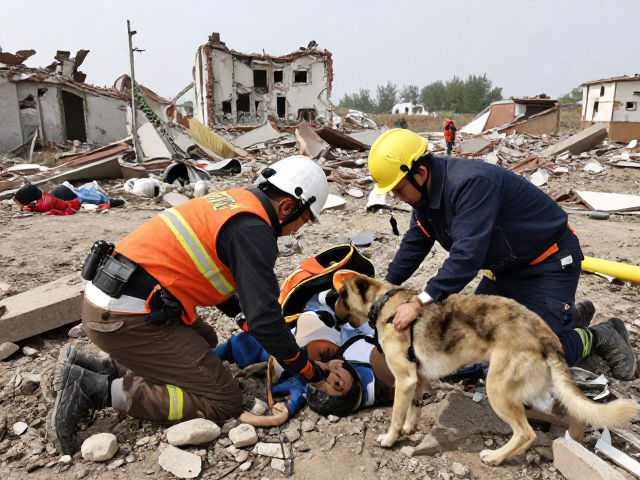
废墟埋压人员搜索实战,人犬配合训练强化服从与指令执行
废墟环境对人犬协同作业的核心挑战
在复杂的废墟掩埋现场,搜救犬与训导员面临着极其严峻的物理与心理双重考验。混凝土碎块、扭曲的钢筋以及狭窄的缝隙构成了非结构性的搜索环境,这种高噪音、强干扰且充满异味的空间会极大削弱犬只的嗅觉灵敏度与听觉判断。传统开阔地带的搜索模式在此类场景中完全失效,犬只极易因环境压迫感出现应激反应或注意力分散,导致搜索效率断崖式下跌。
人犬配合的核心在于建立超越日常互动的深层信任与即时反馈机制。训导员必须克服视觉盲区,完全依赖犬只的从属行为(Submissive Behavior)和兴奋期表现来获取被埋压人员的位置信息。这种配合不是简单的指令下达,而是通过犬只的肢体语言、呼吸频率变化以及扑抓动作的细微差异,实时修正搜索策略。只有当犬只能够在高压环境下依然保持对训导员指令的绝对服从,实战中的生还率才能得到实质性保障。
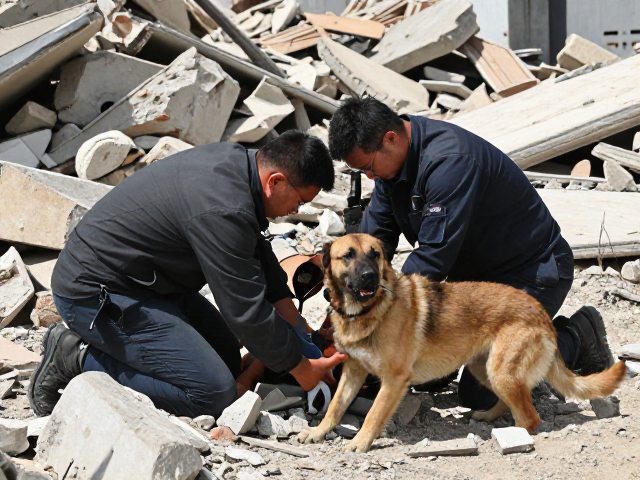
服从性训练在强干扰环境下的重塑
针对废墟环境的特殊性,服从性训练必须从静态指令向动态高压场景转移。基础指令如“坐”、“卧”、“等待”需要在粉尘弥漫、巨响频发的模拟环境中进行强化,确保犬只不会因突发噪音产生惊跳或逃避行为。训导员需逐步增加干扰源,例如引入模拟救援人员的呼喊声、机械破碎声以及强光闪烁,迫使犬只将注意力焦点锁定在训导员身上,而非周围的环境异动。
指令执行的准确性需要通过高频次的重复与即时奖励来固化。在实战模拟中,训导员需掌握“模糊指令”与“精确指令”的切换技巧,特别是在犬只发现目标初期,需要通过简短有力的声音信号或手势,迅速锁定犬只的位置并抑制其过度兴奋导致的误报行为。这种训练要求训导员具备极高的观察力,能够识别犬只从“搜索状态”到“示警状态”的过渡瞬间,并通过精准的干预防止犬只因疲劳或误判产生错误的从属动作。
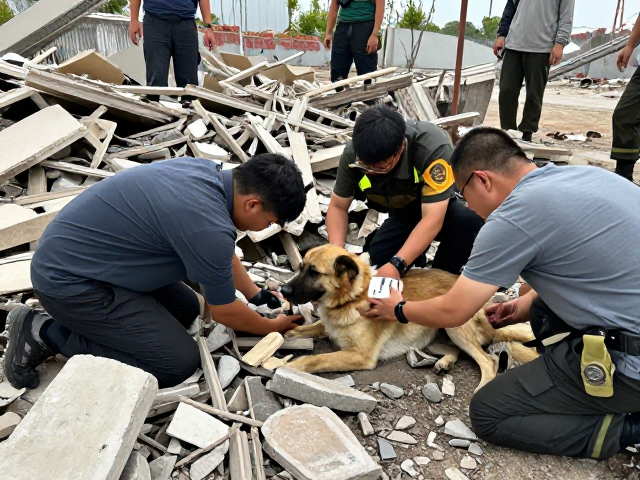
多模态指令体系在实战中的应用逻辑
废墟搜索中,单一的听觉指令往往会被环境噪音掩盖,因此构建包含声音、手势及触觉反馈的多模态指令体系至关重要。训导员需开发出一组在嘈杂环境中具有高辨识度的动作符号,例如针对“继续搜索”、“停止”、“示警”设置截然不同的肢体语言。犬只通过视觉捕捉这些大幅度动作,结合听觉指令,形成双重确认机制,从而在信息接收受阻的环境中降低误判率。
指令的执行效果直接关联搜索的覆盖面与精准度。在狭窄空间内,犬只可能因视线受阻无法接收到训导员的视觉信号,此时触觉反馈(如牵引绳的张力变化)成为关键的指令传递渠道。训练过程中需重点强化犬只对牵引力变化的敏感度,使其能区分“引导转向”、“紧急制动”与“鼓励前进”的不同力学特征。这种细化的指令分级训练,确保了在人犬距离较远或视线受阻时,指令依然能无损传递至犬只执行系统。
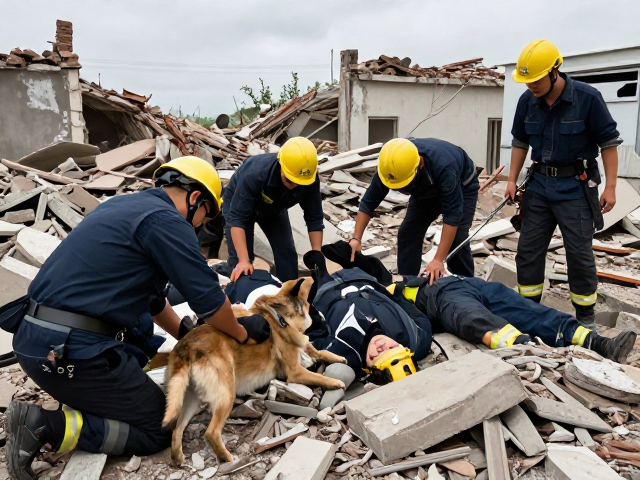
实战模拟与数据反馈的闭环优化
真实的废墟搜救案例数据表明,未经过针对性人犬配合训练的犬只,其有效搜索半径会缩短约40%,且误报率显著高于经过系统训练的团队。通过引入高精度定位标签与生理监测设备,可以实时记录犬只在搜索过程中的步态、心率及停留时间,为训导员提供客观的数据支撑。这些数据有助于分析犬只在不同废墟结构下的行为偏好,识别其在面对垂直坍塌或水平掩埋时的反应差异。
基于数据反馈的闭环优化要求训导员在每次模拟演练后进行严密的复盘。通过分析犬只的示警延迟时间、从属动作的稳定性以及指令响应速度,针对性地调整训练参数。例如,若数据显示犬在发现目标后兴奋期过长导致无法迅速示警,则需增加“冷静”指令的强化训练;若发现犬只在复杂结构中迷失方向,则需加强空间记忆与路径依赖训练。这种基于真实行为数据的精细化调整,是提升人犬协同作战能力的唯一科学路径。