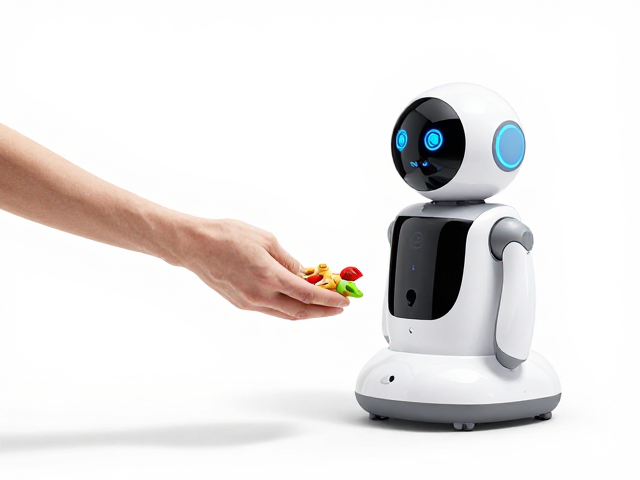
智能宠物机器人,区分物品、按主人指令取物,精准递送零食玩具
智能交互与物品识别技术解析
智能宠物机器人的核心在于其多模态感知系统,通过高精度摄像头与深度传感器构建室内环境地图,实现对家中常见物品的数字化映射。当主人发出指令时,语音识别模块会将自然语言转化为具体的搜索关键词,随后由计算机视觉算法对室内图像进行语义分割,精准定位目标物品的位置坐标。这一过程依赖于深度学习模型对物品特征的持续学习与优化,确保在复杂家居环境中仍能保持较高的识别准确率,无论是散落在沙发上的毛绒玩具,还是放置在茶几上的陶瓷碗,都能被系统准确归类并锁定。
在确认物品位置后,机器人需要处理复杂的路径规划与避障逻辑。通过激光雷达或视觉SLAM技术,设备能够实时构建周围环境的动态模型,识别出行走的障碍物,如家具腿、宠物身体或人类活动轨迹。控制系统会根据预设的安全策略,计算出一条从当前位置到目标物品,并最终抵达主人所在位置的最优路径。这种动态导航能力使得机器人在移动过程中能够灵活调整姿态和速度,避免碰撞,确保取物过程的平稳与高效,为后续的物品抓取和递送奠定基础。
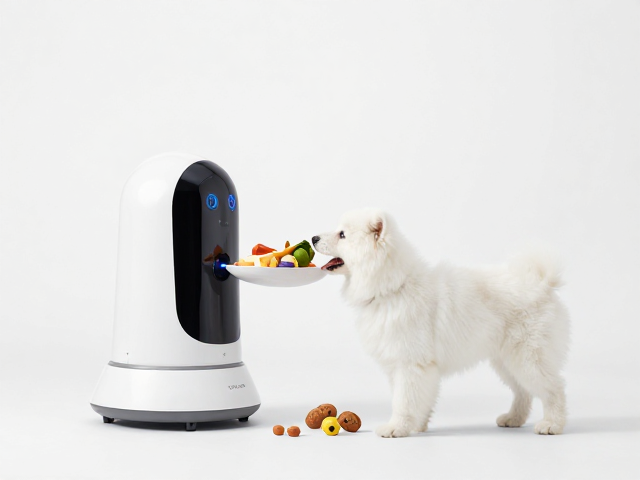
精准抓取与柔性递送机制
获取目标物品后,机器人的机械结构需具备足够的柔性与适应性,以应对不同材质和形状的物件。针对零食等易碎或易碎屑的物品,通常采用气压吸附或柔性夹持装置,通过调节接触面的压力分布,防止物品在抓取过程中受损或散落。而对于玩具等具有一定硬度的物件,则可能使用多自由度机械臂配合硅胶包裹的夹爪,通过触觉反馈传感器感知夹持力度,实现“轻拿轻放”。这种精细化的操作控制,确保了物品在搬运过程中的完整性,同时也减少了因操作不当导致的噪音或惊吓,维持宠物的舒适体验。
递送环节则强调互动的安全性与互动的趣味性。机器人会在到达主人指定位置后,通过特定的灯光或声音信号提示主人,随后以平缓的动作将物品递出。为了适应不同身高或坐姿的主人,部分高端机型配备了可升降或伸缩的机械结构,确保物品能准确落入主人的手中或宠物可及的范围。此外,递送过程中的速度控制至关重要,过快的动作可能引起宠物或主人的不适,因此系统会根据场景智能调节机械臂的运动曲线,提供柔和、流畅的交互体验,强化人与宠物之间的情感连接,使取物行为成为一种愉悦的互动仪式而非单纯的功能执行。