倒立支撑入门,结合倒退行走与移动控制,零基础练核心
倒立支撑的力学基础与核心启动逻辑
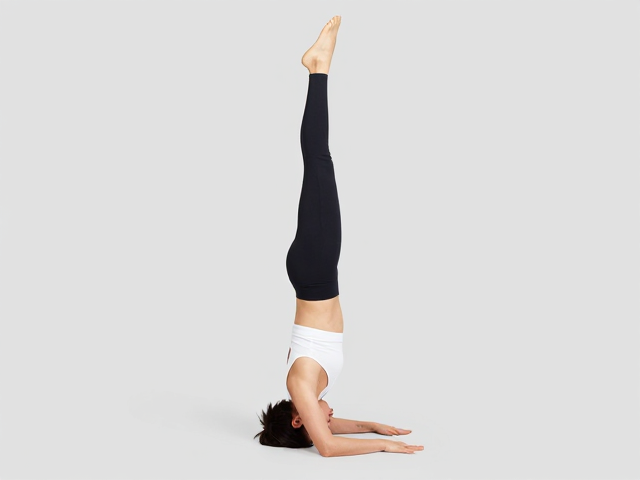
倒立支撑并非单纯依靠手臂力量硬撑,其本质是重心与支撑面的动态平衡。对于零基础者而言,理解“倒”与“撑”的力学关系是建立正确动作模式的前提。人体在倒立状态下,重心位于肩关节与手掌接触点的垂直线上,任何微小的偏移都会通过杠杆原理放大为身体的晃动。核心肌群在此过程中扮演着类似船体龙骨的角色,通过腹横肌、腹直肌及深层稳定肌群的等长收缩,维持躯干的刚性,防止腰部塌陷或过度反弓。这种刚性结构能减少能量损耗,让力量更高效地传导至支点。
许多初学者常误以为核心训练就是做仰卧起坐,但在倒立场景中,核心的功能更多体现在抗伸展和抗旋转。当身体处于倒置状态,重力试图将躯干拉向地面,核心肌群必须持续发力以对抗这一趋势。这种发力模式与传统的仰卧起坐有显著差异,它要求肌肉在拉伸状态下保持紧张,即离心与等长收缩的结合。通过明确这一力学机制,练习者可以避免盲目用力导致的肌肉代偿,转而寻找深层稳定肌群的参与,为后续的高阶控制打下生理基础。
倒退行走激活肩带稳定性与神经适应
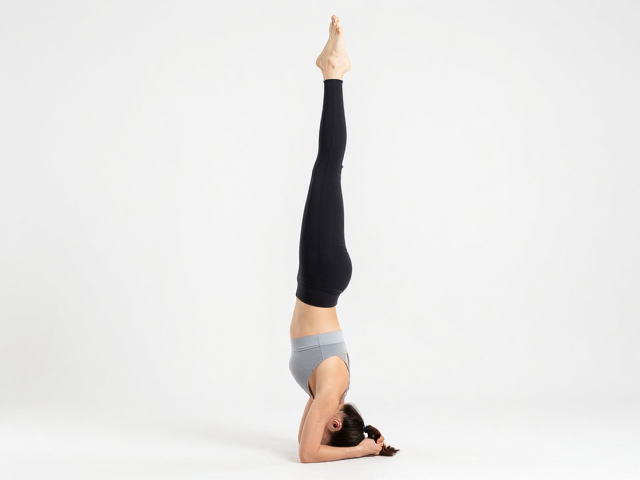
在正式尝试完全倒立之前,倒退行走(Walk-Backs)是建立肩带稳定性与空间感知的最安全路径。这一动作要求练习者从站立姿势开始,双手撑地,逐步将双脚向头部方向行走,直至身体接近垂直或完全倒置。在这个过程中,肩关节承受了全身重量,三角肌前束、胸大肌下部以及肩袖肌群需要协同工作以锁定肩胛骨。倒退行走不仅强化了肩部的承重能力,更重要的是通过缓慢的下放过程,让神经系统熟悉倒置状态下的本体感觉,降低因恐惧或失衡导致的恐慌性反应。
倒退行走的控制力体现在每一步的微小调整中。当双脚接近头部时,身体重心逐渐上移,练习者需要感知重心是否落在手掌中心。此时,手指应像爪子一样抓地,通过指腹的压力分布来微调平衡。如果重心偏向拇指侧,身体会向左倾;偏向小指侧则向右倾。通过反复练习倒退行走至极限位置并停留数秒,可以逐步建立肩部的静态稳定性。这种稳定性是后续进行动态移动的基础,缺乏这一步骤直接尝试静态倒立,极易因肩部不稳而导致动作失败或受伤。
移动控制中的重心微调与手指杠杆
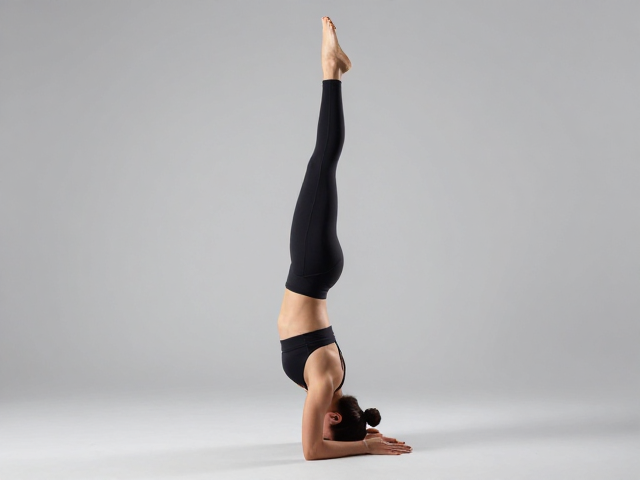
一旦能够稳定完成倒退行走至倒置姿势,下一步便是引入移动控制,即在不用手移动的情况下,通过重心转移改变身体方向。移动的核心在于手指的杠杆作用。手掌根部作为支点,手指尖端作为施力点,通过改变手指按压地面的力度和角度,可以微调重心在手掌上的分布。例如,若想让身体向前移动,需增加食指和中指的压力,同时减轻无名指和小指的压力,使重心前移,身体随之向前倾并向前“走”。
这种移动控制需要极高的专注度与精细的肌肉控制。初学者常犯的错误是试图通过晃动身体来产生动力,这会导致重心剧烈波动,难以控制方向。正确的做法是保持躯干紧绷,像一块木板一样,仅通过指尖的细微施力来引导身体运动。在练习过程中,可以尝试在倒立状态下,仅通过手指控制,让身体缓慢向前移动半步,再向后移动半步。这种小范围的移动训练能极大提升对重心的感知能力,使练习者在倒立状态下拥有类似“微操”般的控制精度,为后续更复杂的倒立技巧提供必要的技术储备。