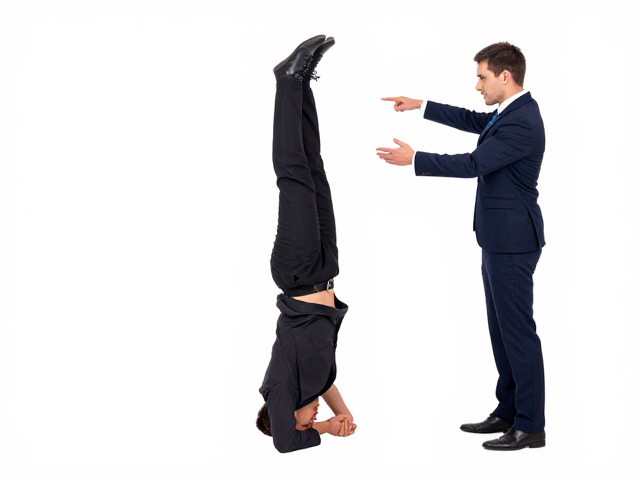
倒立支撑,手势引导,远距离指挥的高效协作技巧
倒立支撑下的核心稳定与视野重构
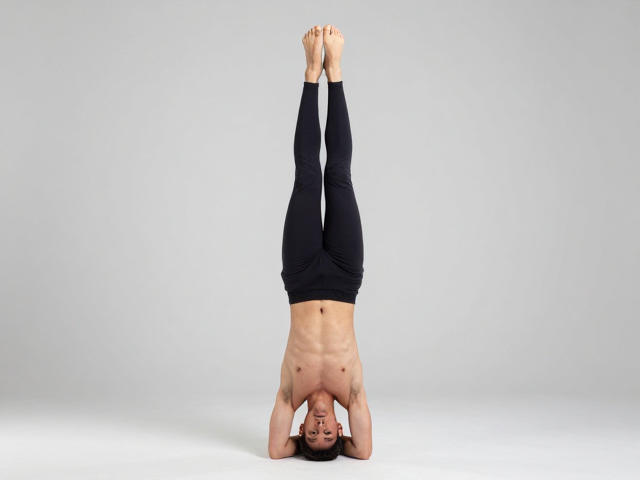
倒立支撑并非单纯的肢体倒置,而是通过肩部与核心肌群的等长收缩,构建一个稳定的倒三角力学结构。在这种姿态下,人体重心前移至肩部正上方,视觉视角从水平转为垂直向下,这种视角的转换迫使执行者必须通过微调手指触地点来维持平衡,从而极大地提升了本体感觉的敏锐度。此时,双手不仅是支撑点,更是感知地面反作用力的传感器,任何微小的重心偏移都会通过指尖迅速反馈至神经系统,要求执行者做出毫秒级的肌肉调整。
这种高难度的静态或动态支撑动作,要求执行者具备极强的肩带稳定性及腹横肌控制能力。在实际操作中,初学者常因核心松散导致腰部塌陷,进而破坏整体力线的垂直度,使得手势发出的信号产生延迟或误读。只有当身体形成一条严丝合缝的垂直线,且呼吸节奏平稳深沉时,执行者才能从维持平衡的压力中释放出口述指令的精力,为后续的高阶协作奠定生理基础。
手势语义的标准化与极简设计
在倒立视角下,传统的口头指令容易因距离、环境噪音或执行者头部姿态受限而失效,因此手势引导必须遵循“极简”与“高辨识度”原则。有效的手势设计应摒弃复杂的手部动作,转而使用大关节、高对比度的肢体语言。例如,单臂高举代表停止或等待,双臂展开代表扩张或安全区域,单手食指指向代表具体行动目标。这些动作需要在倒立状态下依然保持清晰,避免因身体晃动导致信号模糊。
手势的编码逻辑需建立在双方对动作定义的绝对共识之上,任何歧义都可能在快速变化的场景中引发灾难性后果。协作团队需像制定代码规范一样制定手势字典,明确每个动作的起始、过程和结束状态。例如,“快速拍手”可能代表紧急避险,而“缓慢挥手”则代表常规移动。这种标准化过程消除了自然语言的多义性,使得信息传递像机器指令一样精确,确保在视线受阻或距离较远时,接收方仍能通过视觉捕捉关键参数。
远距离指挥中的非语言信息增强
远距离指挥打破了面对面互动的物理限制,使得面部表情和微表情这一传统沟通渠道失效,这迫使指挥者必须依赖更宏大的肢体语言和空间定位信息。在倒立支撑的状态下,指挥者的身体本身就是一个巨大的信号源,躯干的倾斜角度、四肢的展开幅度都能传达意图。例如,身体向左倾斜配合左臂伸展,可能比单纯指向左侧更具动势暗示,能够引导执行者预判接下来的移动轨迹。
为了增强远距离信息的可接收性,协作中常引入辅助工具或环境参照物。指挥者可能会利用旗帜、灯光或标记点来强化手势的含义,特别是在光线变化或背景复杂的环境中。此外,节奏感也是远距离指挥的关键,通过有规律的身体晃动或动作频率,可以传递时间维度上的指令,如“加速”、“减速”或“保持节奏”。这种将空间位置与时间节奏结合的非语言沟通方式,极大地扩展了指挥的信息带宽。
高效协作中的反馈闭环与容错机制
任何远程或非常规姿态的协作,其核心效率都取决于反馈闭环的闭合速度。倒立支撑下的执行者视野受限,必须依赖指挥者的二次确认或预设的容错信号。高效的协作体系中,执行者在完成手势动作后,需通过头部转动或肢体定格向指挥者提供“已接收”或“已完成”的信号,形成双向的数据流。这种即时反馈避免了因误解导致的无效动作重复,提升了整体任务的执行效率。
容错机制则体现在对异常状态的预设处理上。当手势信号被遮挡或执行者因平衡丧失无法立即响应时,系统需有默认的“安全状态”指令。例如,一旦指挥者做出双手抱头或迅速后退的动作,执行者应立即放弃当前复杂动作,转为基础支撑或撤离。这种基于风险控制的协作逻辑,确保了在高压或高难度环境下,团队能够迅速从错误中恢复,维持操作的连续性和安全性,而非陷入混乱的尝试与修正中。