草地训练场驮运物资负重行走,任务化实战训练全解析
草地环境下的负重行走基础力学与体能分配
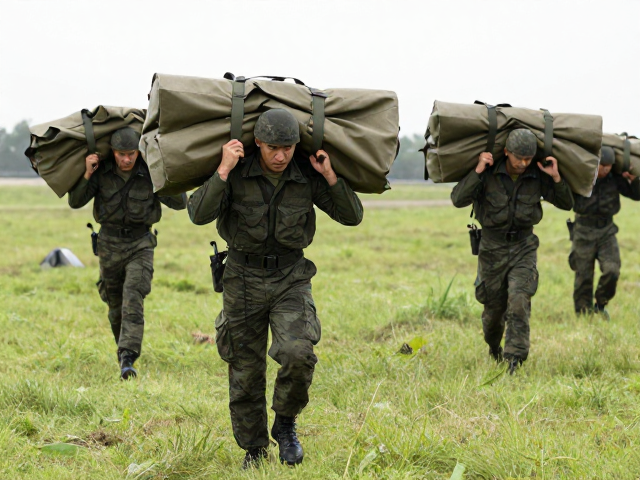
在草地训练场进行驮运物资的负重行走,其核心难点在于非刚性路面对重心稳定性的干扰以及松软土壤带来的额外能量消耗。与硬质路面相比,草地的压缩变形会导致足底受力面积变化,迫使训练者调动更多核心肌群维持平衡,这种隐性负荷往往比表面负重更甚。训练初期需重点建立步态与负重节奏的同步机制,通过缩短步幅、提高步频来降低单次落地的冲击力,从而减少膝关节与踝关节在软基面上的扭转风险。
体能分配策略需严格遵循等速负荷原则,避免起步阶段的爆发性加速。驮运装备通常具有动态摆动特性,在草地起伏路段极易引发重心剧烈偏移。训练者应掌握利用髋关节驱动代替膝关节屈伸的动作模式,将负重系统的摆动幅度控制在最小范围。这种生物力学上的优化能显著降低乳酸堆积速度,使长时间负重下的耐力表现更加稳定,为后续的高强度任务衔接提供生理基础。
驮运装备的力学传导与重心校准
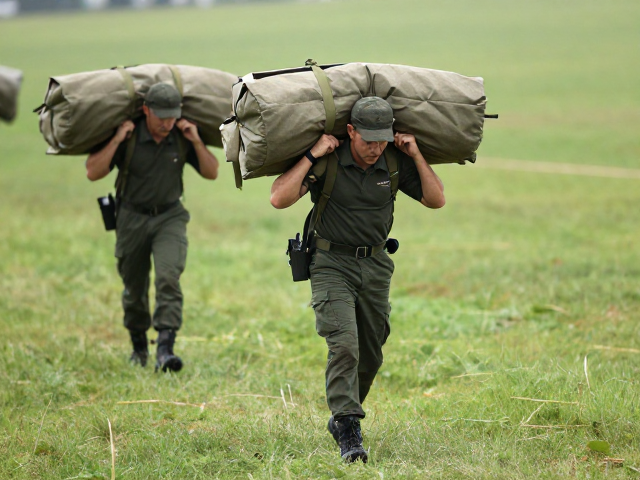
有效的驮运并非简单的重量叠加,而是重量分布与人体脊柱力学结构的精准匹配。硬质背负系统在草地地形中会因地形不平产生点状压强,导致肩部和背部局部疲劳加速。因此,装备调节需确保负重中心贴近身体重心投影区,通常建议主负重点位于胸椎下段与腰椎上段之间,利用骨盆作为主要承托平台而非单纯依靠肩带悬挂。这种力学传导方式能最大化利用骨骼支撑力,减少软组织受力。
在草地环境中,装备与身体之间的相对运动管理至关重要。由于草地向内凹陷,身体下沉幅度大于硬地,驮运系统需预留适当的动态缓冲空间。通过调节肩带松紧度和腰带扣位,使装备在行走过程中保持相对静止,避免产生上下颠簸的剪切力。训练中需定期检验负重系统的贴合度,特别是在完成急停、转向等动作后,检查绑带是否因草叶缠绕或地形挤压发生移位,确保力学传导路径始终处于最佳状态。
复杂草地地形的步法适应与风险控制
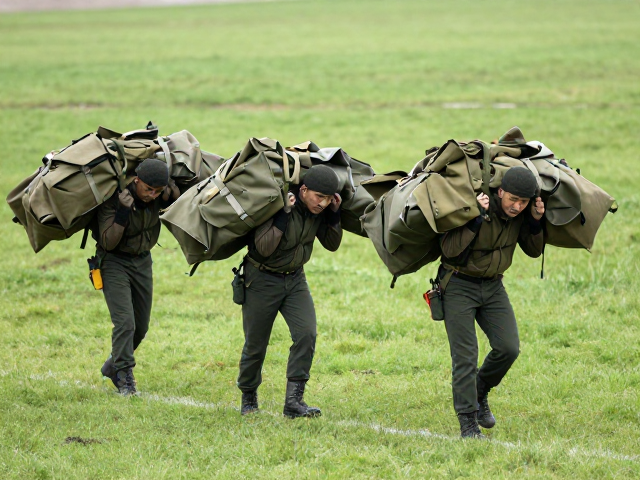
草地地形并非完全平坦,其隐含的坑洼、湿滑区域及隐蔽障碍物要求训练者具备高度的地形感知能力。在松软草皮上,足部易陷入导致提腿阻力增大,此时需采用“探步”技巧,即在前脚落地前通过视觉或触觉提前感知地面硬度,避免盲目踩踏造成踝关节扭伤。对于湿滑草坡,重心需略微前倾,利用小腿前侧肌肉群增加抓地力,同时保持膝关节微屈以吸收垂直方向的震动。
视线引导在草地负重行走中起着决定性作用。训练者不应仅关注前方数米,而应采用广角视觉扫描,将注意力分散至前方十米至十五米的地面纹理变化。识别草色深浅差异、植被高度变化以及光线反射角度,能提前预判地面坚实程度。在遇到明显凹陷或泥泞区域,应调整步法,采用侧向滑步或小步幅跳跃通过,避免在受力点发生突然下沉,从而防止因重心失控导致的跌倒或装备损伤。
任务化实战场景下的动态负荷管理
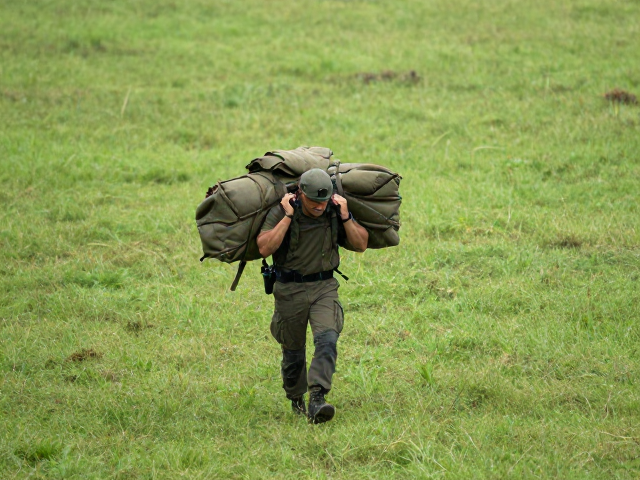
实战环境中的物资驮运往往伴随着战术动作,如卧倒、匍匐、快速变向等,这对负重系统的动态适应性提出了极高要求。在草地环境中,负重行走需预留战术动作的转换空间。例如,在发现目标需要迅速卧倒时,过重的背部负荷会阻碍躯干下沉速度,增加暴露时间。因此,训练需包含负重状态下的快速卸力动作,通过瞬间放松肩带、利用腰部力量辅助身体下沉,实现负重与战术动作的无缝衔接。
动态负荷管理还体现在物资本身的物理特性上。不同材质的物资在运动中具有不同的惯性表现,硬质箱体易产生晃动,软质包裹则易贴合身体。在草地崎岖路段,需根据物资特性调整握持或背负方式。对于易晃动物资,需通过内部填充物固定或外部绑带收紧,消除自由体积变化带来的重心扰动。训练中应模拟突发声响、视线遮挡等干扰因素,强化在注意力分散状态下对负重平衡的控制能力,确保在高压环境下仍能保持稳定的行进效率。