倒立支撑移动路线稳定性优化,增加奖励频率提升训练效果
倒立支撑中核心控制与重心轨迹的关联机制
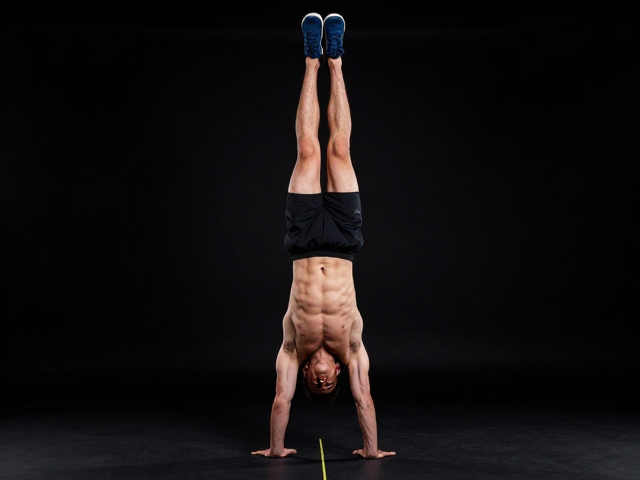
倒立支撑并非单纯的静态平衡,而是动态系统中重心与支撑点持续互动的过程。在徒手倒立或器械倒立的初始阶段,身体重心若偏离支撑基面,重力矩会迅速放大,导致失衡。传统的训练往往过度关注肌肉力量,却忽略了神经对微小位移的感知与修正能力。通过优化移动路线,实质上是建立一套高效的反馈回路,让身体在失衡发生前或初期阶段,通过肌肉群的微调来抵消重力影响。这种基于轨迹控制的稳定性,比单纯依靠肌肉僵硬对抗要高效得多,也能显著降低关节压力。
移动路线的平滑度直接决定了能量损耗的效率。当手臂或核心肌群在修正姿态时,产生不必要的横向或纵向抖动,会导致能量浪费并增加疲劳感。理想的移动轨迹应遵循生物力学的最优路径,即最小阻力原则。这意味着在调整重心时,动作应当连贯且幅度适中,避免大幅度的爆发式修正。通过反复练习这种平滑的轨迹控制,神经系统会逐渐内化这一模式,使得每一次重心的微调都更加精准,从而在长时间保持倒立姿态时,依然能维持较高的稳定性水平。
高频反馈在神经肌肉适应中的强化作用
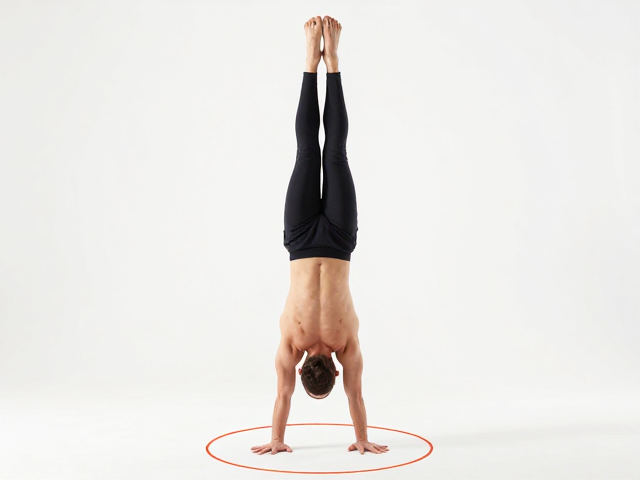
训练效果的提升很大程度上依赖于反馈机制的频率与质量。低频的反馈往往意味着错误模式被固化,而高频的反馈则能加速神经肌肉系统的适应过程。在倒立支撑训练中,增加奖励频率并非指外部物质的奖励,而是指通过视觉、本体感觉等多维度的即时反馈,让大脑迅速识别当前姿态的优劣。例如,利用镜子观察身体线条,或通过触觉提示感知肩胛骨的位置,这些即时且高密度的反馈信号,能促使大脑更快地调整运动指令,纠正细微的错误姿态。
这种高频互动的训练方式,能够缩短从错误到纠正的学习周期。当每一次微小的姿态调整都能立即获得感知上的确认(即“奖励”),大脑会将这种正确的神经通路标记为高效模式。随着训练次数的增加,这种高频反馈逐渐转化为自动化的神经反应,使得练习者在无意识状态下也能维持最佳的支撑轨迹。这种方法不仅提升了单次训练的效果密度,更通过累积效应,显著增强了整体平衡能力和控制精度,使倒立支撑从一种需要高度专注的技能,逐渐转变为一种自然的身体本能。
轨迹优化与反馈循环的系统整合策略
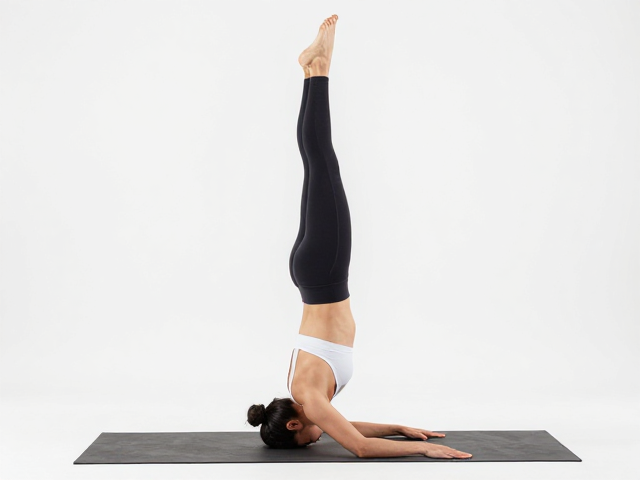
将移动路线的优化与高频反馈相结合,需要构建严密的训练闭环。在实际操作中,练习者应设定明确的轨迹目标,例如保持头部、肩峰、髋关节与脚踝在某一瞬间的共线状态。在执行过程中,注意力应高度集中在维持这一轨迹的平滑性上,同时利用外部工具或环境线索提供即时反馈。这种整合策略要求练习者具备严密的自我监控能力,能够在动作执行的当下,实时评估轨迹偏差并做出修正,形成“感知-决策-执行-反馈”的快速循环。
为了确保训练的科学性与有效性,建议采用分段式训练法,将倒立支撑分解为准备、维持、微调等阶段,每个阶段设定具体的轨迹指标和反馈频率。在准备阶段,重点在于建立正确的初始姿态和轨迹起点;在维持阶段,关注重心移动的平滑度;在微调阶段,利用高频反馈处理微小的失衡。通过这种结构化的训练方式,可以将抽象的稳定性概念转化为可量化、可执行的具体动作参数,从而在长期训练中逐步提升倒立支撑的稳定性表现,实现训练效果的最大化。