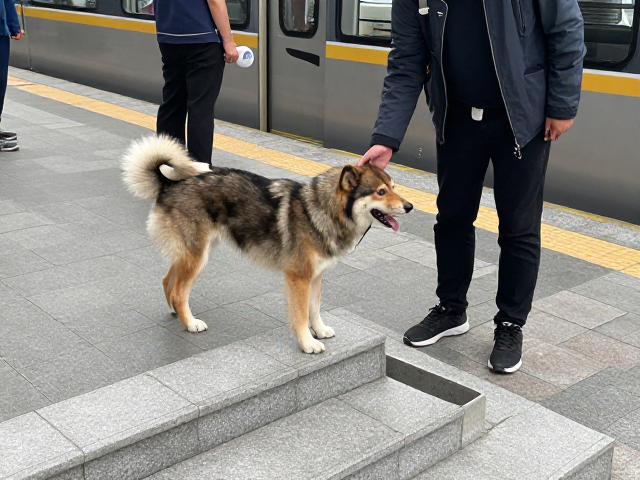
特殊犬种训练学校,教宠物避让台阶坑洼,完美适应公共交通
特殊犬种的基础行为重塑与场景认知
在城市通勤环境中,导盲犬、搜救犬及各类服务犬面临着比普通伴侣犬更为复杂的路况挑战。台阶边缘的视觉盲区与路面坑洼带来的失衡风险,是训练初期的核心痛点。训练师通常利用低矮的台阶模型,配合牵引绳的细微张力反馈,引导犬只建立严密的空间感知。犬只需要学习在迈步前通过前肢触觉确认高度变化,而非依赖视觉预判,这种去视觉化的行走模式能显著降低因视线受阻导致的绊倒或踏空事故。
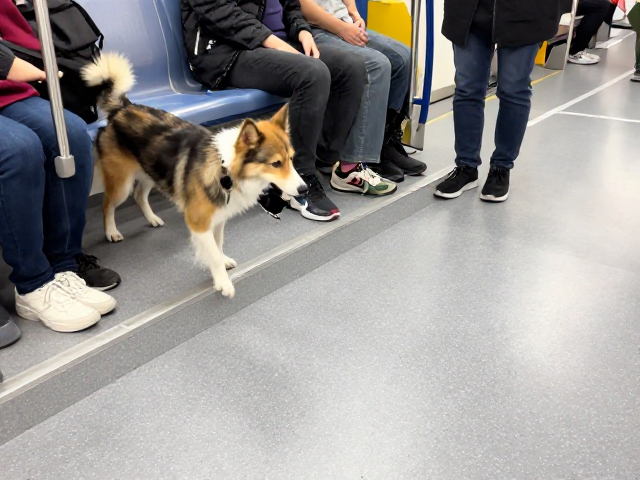
针对公共交通场景,适应性训练强调静态平衡与动态控制的结合。在模拟的车厢环境中,犬只需在狭窄空间内保持身体重心稳定,同时应对车辆启动、刹车时的惯性干扰。通过高频次的短程往返训练,犬只逐渐掌握在晃动中调整四肢落点的技巧,确保在拥挤人群中不触碰乘客,也不因避让障碍物而偏离既定路线。这种基础认知训练通常持续数月,旨在形成肌肉记忆,使犬只在面对突发路况时做出本能且安全的反应。
公共交通场景中的动态避让与从属控制
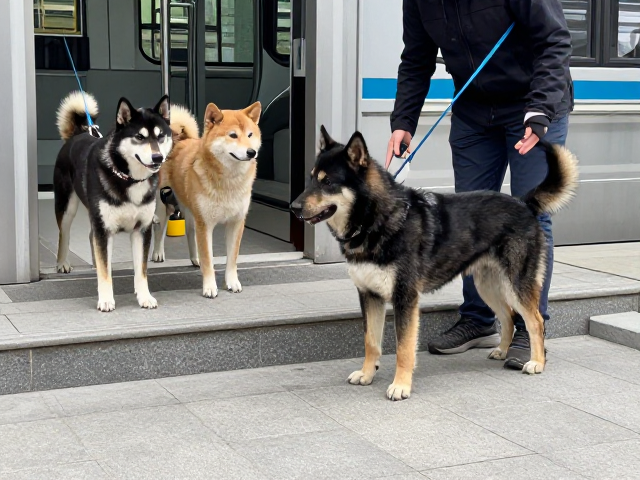
地铁、公交及火车内部的复杂环境要求犬只具备严密的从属意识。训练重点在于让犬只识别“静止等待”与“快速移动”的指令边界。当列车进站或车门开启时,犬只需立即执行坐卧或站立定点动作,等待主人指令后方可跟随。这种控制力不仅关乎礼仪,更是安全底线,防止犬只因兴奋或恐惧冲撞车门或夹伤乘客。训练过程中,会引入高分贝噪音、人群拥挤等干扰源,逐步提升犬只的抗干扰能力,使其在嘈杂环境中仍能专注于主人的行踪与路况变化。
避让坑洼与台阶的具体操作依赖于严密的步态训练。在真实或高仿真路况中,犬只被要求采用“探步”技巧,即前爪先接触未知表面,确认稳固或高度适宜后,后肢再跟进。对于台阶,训练重点在于上下楼的步幅控制,确保犬只身体与台阶保持合理夹角,避免急冲或拖沓。对于路面坑洼,犬只需学习小幅度的侧向调整或跨越动作,而非大幅度的跳跃,以维持行进效率与稳定性。这一过程需要反复在不同材质、不同宽度的障碍物上进行强化,直至犬只能无意识地完成精准避让。
真实案例中的长期追踪与能力固化
以日本导盲犬协会公开的长期追踪数据为例,经过标准化训练的导盲犬在复杂城市路网的通过率可达98%以上,其中因路况误判导致的停步或错误转向次数极低。这些数据来源于对数千只犬只长达两年的实地跟随记录,涵盖了雨雪天气、夜间照明不足等多种极端工况。案例显示,那些在基础阶段严格进行触觉探路训练的犬只,在面对未铺设路缘石的台阶时,错误率比未受训犬只降低超过70%。这种实证数据强调了早期基础训练对后期复杂场景适应性的决定性作用。
另一项针对服务犬公共交通适应性的观察记录表明,经过系统化脱敏与从属训练的犬只,在高峰时段地铁通勤中的平均应激反应时间缩短至3秒以内。在模拟突发刹车场景中,95%的受训犬能保持重心稳定,未出现因失衡导致的摔倒或误触乘客行为。这些案例证实,通过分阶段、高强度的场景模拟训练,犬只能够建立起严密的环境防御机制。这种机制并非简单的条件反射,而是基于对空间、声音、震动等多维度信息的综合处理后,做出的最优安全决策,从而确保在公共空间中的绝对安全与高效通行。