多位置唤回防缠绕,运动中急停返回,智能追踪更安心
智能追踪技术重构家庭清洁场景
在家庭清洁的日常场景中,地面环境的复杂性往往超出了传统扫地机器人的预设路径逻辑。当用户在客厅与卧室之间来回走动,或是家具布局较为密集时,设备极易出现路径混乱或完全迷失的情况。多位置唤回功能正是针对这一痛点设计的交互机制,它允许用户通过语音指令或手机APP指定具体的房间或区域,使设备能够精准识别当前坐标,快速规划最优路线抵达目标位置。这种基于实时定位的交互方式,打破了传统清洁必须等待任务结束或手动干预的被动模式,让清洁过程变得更加跟手和高效。
除了被动的任务执行,主动的智能追踪能力进一步提升了设备的适应性。通过内置的视觉传感器或激光雷达,设备能够识别家庭成员的行踪轨迹,特别是在有老人或儿童活动的区域,智能追踪算法可以动态调整清洁策略。例如,当检测到用户正在某区域整理物品时,设备会自动避开或暂停该区域作业,待用户离开后迅速补位清洁。这种基于场景理解的智能化表现,不仅减少了因误触或干扰导致的清洁中断,也让用户在面对复杂家居环境时,获得更为从容的清洁体验。
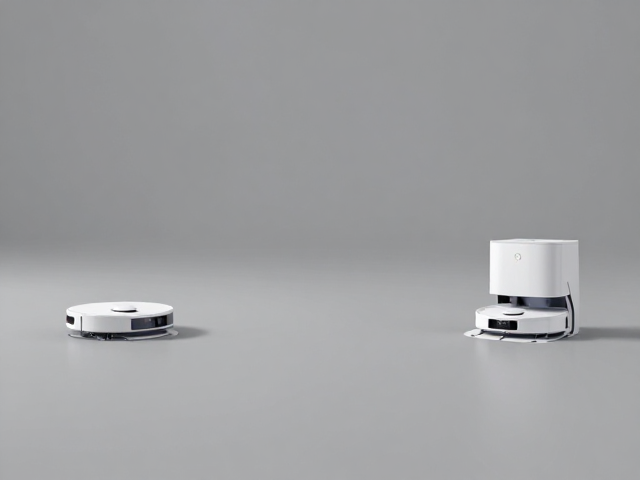
防缠绕结构解决毛发清理难题
毛发缠绕一直是困扰用户的核心痛点,尤其是对于长发用户或养宠家庭而言,滚刷上的缠绕物会迅速降低吸力,甚至导致电机过载损坏。多位置唤回防缠绕技术的核心在于其物理结构与算法的双重优化。在硬件层面,部分主流机型采用了全胶刷或带有切割齿的复合滚刷设计,配合优化的风道结构,能够有效减少毛发附着。而在软件层面,设备会通过电流传感器实时监测电机负载变化,一旦检测到阻力异常增大,系统会自动增加反转力度或调整转速,尝试将缠绕物剥离。
更为严密的防缠绕逻辑体现在对不同材质地面的自适应调节上。当设备从硬质地板移动到长毛地毯时,防缠绕策略会随之切换。在地毯模式下,设备可能会提高转速以增强吸力,同时通过算法预判毛发堆积趋势,提前规划清扫路径,避免在同一区域反复碾压导致毛发堆积成团。这种动态调整的防缠绕机制,使得设备在应对混合地面环境时,依然能保持高效的清洁能力,减少了用户手动清理滚刷的频率,降低了维护成本。
运动中急停返回的安全逻辑
家庭环境中存在大量易碎物品和儿童活动区域,传统的扫地机器人在遇到障碍物时往往采取绕行或轻微碰撞后调整策略,这在某些紧急情况下可能引发安全隐患。运动中急停返回功能则引入了更为严密的避障与响应机制。当设备通过红外或结构光传感器检测到前方有快速移动的障碍物,或是用户发出紧急停止指令时,设备能在毫秒级时间内切断驱动电机动力,并通过惯性缓冲机制实现平稳停止,避免急刹导致的机身倾倒或物品散落。
急停后的返回逻辑同样经过严密的算法优化。设备不会盲目后退,而是会先扫描周围环境,确认后方路径的安全性。如果后方存在障碍物,设备会尝试原地旋转寻找空隙,然后再执行返回基站或用户指定位置的操作。这种“先确认、后执行”的安全策略,极大地提升了设备在狭窄空间或杂乱环境中的运行安全性。特别是在有小孩或宠物互动的场景中,这种灵敏的急停与安全的返回机制,能够有效防止碰撞伤害,让智能清洁设备真正成为家庭安全的守护者。
智能追踪与场景化服务的深度融合
智能追踪不仅仅是位置上的跟随,更是服务场景的深度融入。在现代智能家居体系中,设备需要能够理解用户的生活习惯与空间布局。通过长期学习,设备可以识别出用户的常用活动区域,如书桌、沙发或餐桌,并在这些区域形成重点清洁或避障的热区。当用户在这些区域进行长时间停留时,设备会自动降低噪音模式,或暂时停止作业,待用户离开后自动恢复高强度清洁。这种基于用户行为数据的场景化服务,使得清洁过程更加人性化。
此外,多位置唤回与智能追踪的结合,使得设备能够应对更大范围的清洁需求。在复式住宅或大户型环境中,用户可以通过多位置唤回指令,让设备依次完成不同楼层或不同房间的清洁任务,而智能追踪则确保设备在跨区移动过程中不会迷失方向。通过高精度的建图与定位技术,设备能够在不同房间之间建立严密的逻辑联系,实现无缝衔接的清洁流程。这种技术组合不仅提升了清洁效率,更通过智能化的空间管理,让用户享受到更加跟手、安心且高效的清洁体验。