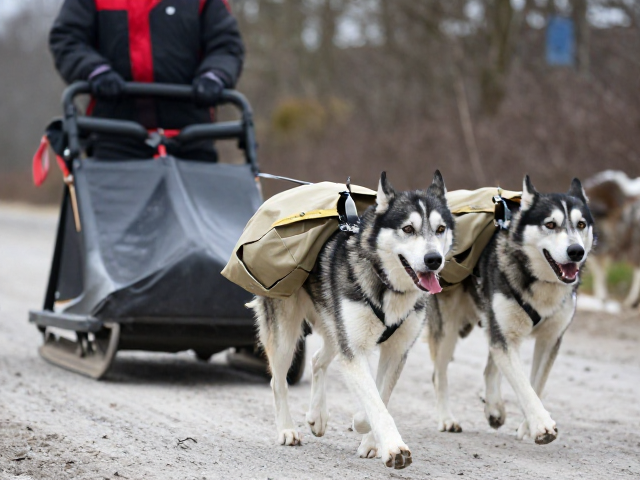
雪橇犬专项训练,驮运物资负重行走如何提升前进效率?
生物力学基础与负重分布逻辑
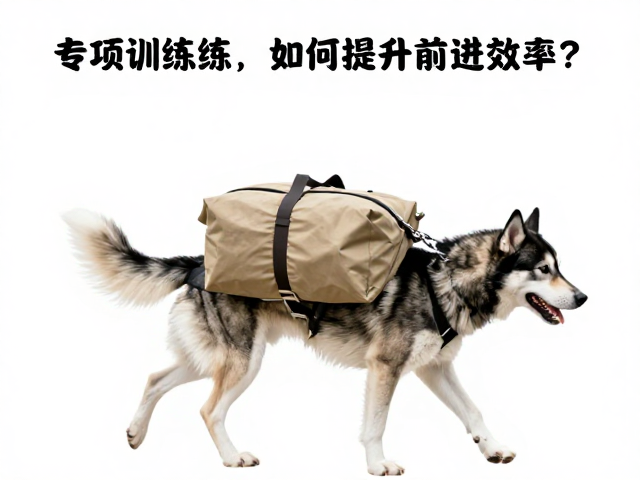
雪橇犬在长途驮运中的效率提升,核心在于对犬只生物力学结构的精准利用。犬类的脊柱呈拱形,能够像弹簧一样在奔跑时吸收地面反作用力,这种生理特征使得其背部成为承重与力量传递的关键区域。然而,错误的负重方式会破坏这一自然力学结构,导致肌肉疲劳甚至脊柱损伤。科学的负重分布要求重心必须紧贴犬只肩胛骨后方与髋骨之间的区域,即所谓的“动力中心”。在这个区域内,负重不会干扰肩关节的前后摆动或髋关节的蹬伸动作,从而保证每一步的能量转化率最大化。
实际操作中,驮运装备的设计必须严格遵循这一力学原则。传统的鞍具往往因为固定点过多或材质过硬,限制了犬只肩部的活动范围,导致步幅缩短和能量浪费。现代功能性驮运装备通常采用柔性材料包裹接触面,并通过多点分散压力的设计,将重量均匀分布在躯干两侧。这种设计减少了局部压强,防止皮肤磨损和软组织挫伤,同时确保了犬只在高速奔跑或崎岖地形中,身体姿态的稳定性。通过优化负重分布,犬只能够以更低的能耗维持较高的行进速度,这是提升长途运输效率的物理基础。
步频控制与牵引动力学
牵引力的传递效率直接决定了雪橇犬前进的动力效能。在理想状态下,牵引绳应保持与地面平行,且连接点位于犬只胸部前方适当位置,以避免因角度过大产生向上的分力,从而抵消部分体重支持力。当牵引角度不当时,犬只需要额外消耗能量来克服垂直方向的阻力,这会显著降低整体行进效率。因此,训练过程中需重点强化犬只对牵引绳张力的感知,使其能够在不同地形变化中自动调整身体姿态,保持牵引力的直线传递。
步频与步幅的协调是另一个关键变量。不同体型的雪橇犬拥有各自的最优步频区间,过快的步频会导致呼吸节奏紊乱和乳酸堆积,而过慢的步频则无法产生足够的惯性助力。通过佩戴心率监测设备或运动追踪器,可以实时记录犬只在不同负载下的生理数据,进而确定其最高效的巡航速度。在训练阶段,应逐步增加负重,同时观察犬只的自然步态变化,引导其在不牺牲步幅的前提下提高步频。这种基于数据反馈的动态调整,有助于建立稳定的运动模式,减少无效动作,从而在长距离运输中保持持续且高效的输出。
耐力构建与能量代谢管理
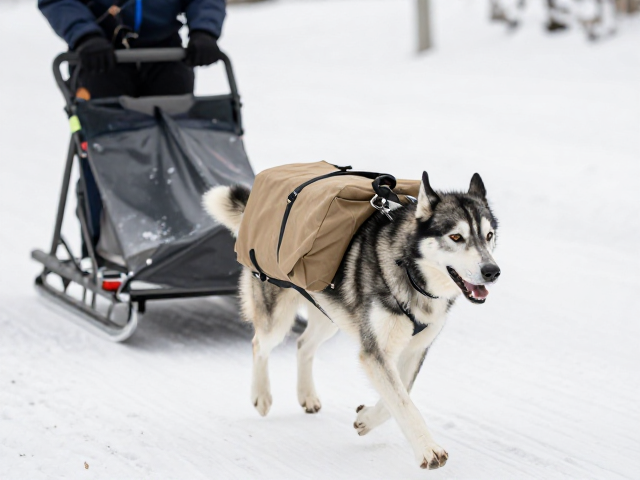
长距离驮运对犬只的心肺功能和肌肉耐力构成了极大挑战,高效的能量代谢是维持长时间高强度运动的基础。雪橇犬作为经过长期自然选择和人工选育的运动型犬种,其体内富含慢肌纤维,适合长时间的中低强度有氧运动。然而,随着负重增加,运动强度往往向无氧代谢区间偏移,导致代谢产物堆积和运动能力下降。因此,专项训练需包含渐进式的有氧耐力构建,通过低强度、长距离的徒步和慢跑,逐步提升犬只的毛细血管密度和线粒体功能,增强其利用脂肪作为燃料的能力。
在训练周期中,间歇性的高强度训练有助于提升最大摄氧量,但必须严格控制频率和强度,以避免过度训练带来的隐性损伤。结合营养补充策略,确保犬只在训练期间获得充足的碳水化合物储备和优质蛋白质,以支持肌肉修复和糖原 replenishment。此外,水分管理至关重要,脱水会迅速导致血液粘稠度增加,影响心脏泵血效率和肌肉功能。通过设定固定的补给点和饮水习惯,维持犬只在水合状态下的最佳生理机能,是确保持续高效运动不可或缺的一环。
地形适应与心理韧性培养
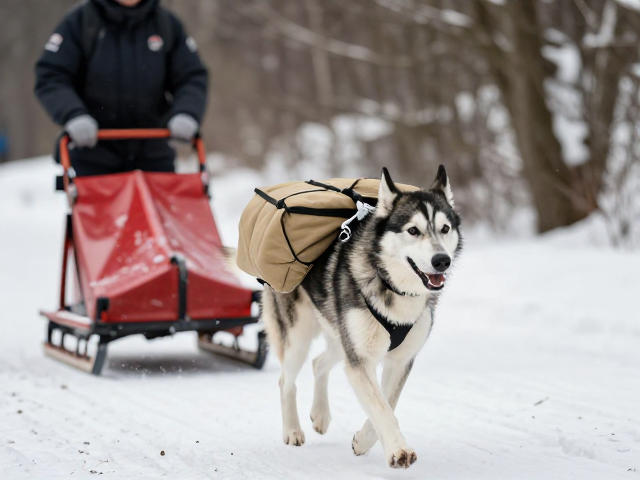
复杂多变的地形是考验雪橇犬驮运效率的隐形门槛。雪地、冰面、泥泞或碎石路面对犬只的抓地力和平衡能力提出了不同要求。在松软雪地中,犬只容易陷入,增加推进阻力;而在光滑冰面上,则面临打滑风险。专项训练应涵盖多种地形的适应性练习,逐步引导犬只掌握不同路面下的步态调整技巧。例如,在雪地训练中,强调后肢的强力蹬伸以提供更大的推力;在碎石路面,则注重前肢的灵活引导和核心稳定,以减少能量损耗。
心理韧性同样是决定驮运效率的重要因素。长期负重和单调的环境容易引发犬只的倦怠感和抵触情绪,进而影响运动表现。通过游戏化训练和正向激励机制,建立犬只对驮运任务的积极联想,能够有效维持其工作热情。在训练过程中,设置短距离的快速冲刺或追逐游戏,让犬只在完成任务后获得即时奖励,有助于强化其专注度和积极性。同时,主人的陪伴和互动能够增强犬只的安全感和从属感,使其在长途运输中保持稳定的心理状态,从而在生理和心理两个层面实现效率的最优平衡。