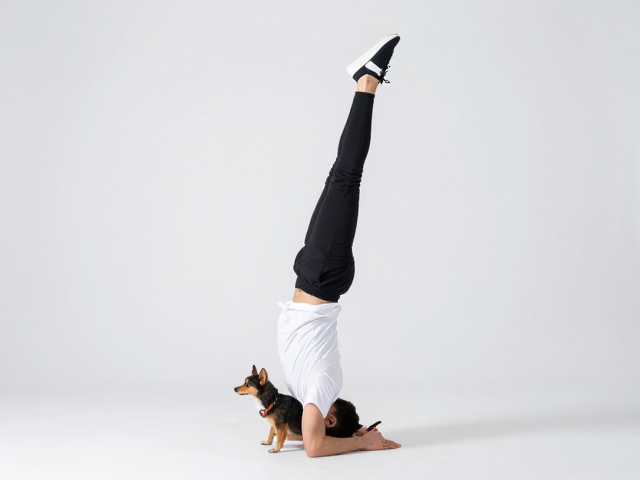
倒立支撑,移动控制特技,3步强化人宠互动默契,解锁高阶技能
倒立支撑的核心力学与平衡原理
倒立支撑并非简单的肢体堆叠,而是核心肌群与肩带稳定性的高度协同。在这一动作中,犬只需要将全身重量通过前肢均匀分布至地面,同时保持脊柱处于自然的水平直线状态。这种姿态要求肩关节具备极强的锁定能力,以承受头部及躯干的重力负荷,同时腹部核心肌群必须持续收缩以维持身体不塌陷或后坠。对于训练者而言,理解这一力学结构是建立信任的基础,因为只有在确保动物身体处于安全且舒适的受力状态下,后续的互动才具备实际意义。
人类在协助犬只完成倒立时,扮演着动态平衡器的角色。训练者的手掌需轻触犬只肩胛骨下方或髋部,提供微弱的向上托举力,而非硬性按压。这种触觉反馈能迅速让犬只感知到身体的重心变化,从而主动调整肌肉张力。当犬只意识到人类的介入是为了辅助而非控制时,其心理防御机制会降低,神经系统会更容易进入专注状态。这种基于物理本能的依赖感,是构建深层互动的先决条件,也是后续进行移动控制的技术基石。
移动控制中的空间感知与跟随逻辑
移动控制是将静态平衡转化为动态互动的关键环节。在犬只保持倒立姿态的前提下,训练者需通过脚步的移动引导犬只进行短距离的前进、后退或侧移。这一过程要求犬只具备极高的空间感知能力,能够精确计算四肢落点与身体重心的相对位置。训练初期,距离应控制在一米以内,通过口令或手势引导犬只向前迈步。每一次迈步都是一次独立的平衡挑战,犬只必须在移动中重新建立支撑点,这种高频的微调过程能极大地提升其本体感觉的敏锐度。
在此阶段,互动的默契体现在指令与执行的零延迟响应。训练者需观察犬只肩部肌肉的细微变化,预判其即将进行的动作方向,并提前调整自身站位以提供支撑。当犬只成功完成连续三步以上的移动而不中断倒立姿态时,说明其已建立起稳定的运动模式。这种模式并非机械重复,而是基于对训练者肢体语言的精准解读。双方通过眼神接触和肢体微调形成一种无声的对话,犬只感知到训练者的意图,训练者感知到犬只的状态,这种双向的信息闭环是高阶互动的核心特征。
技能进阶与长期互动的强化路径
从基础倒立到移动控制,技能的强化需要分阶段的重复训练。第一阶段侧重于静态保持,时间从10秒逐步延长至30秒,确保犬只在无辅助情况下能独立维持平衡。第二阶段引入微小位移,每次移动幅度不超过10厘米,重点在于强化犬只在前肢支撑下的重心转移能力。第三阶段则是完整移动控制的实战演练,在平坦且防滑的地面上,引导犬只完成直线或简单曲线移动。每个阶段的成功标志不是动作的完成度,而是犬只身体的放松程度和眼神的专注度。
长期互动的强化依赖于正向反馈机制的建立。每次成功完成指定动作后,立即给予高价值奖励,如小块肉类零食或高频次的口头鼓励。这种即时反馈能强化犬只大脑中与“倒立移动”相关的神经突触连接,使其将该动作与愉悦体验紧密关联。随着训练周期的延长,犬会逐渐主动寻求倒立互动的机会,甚至在训练者未发出指令时自发做出预备姿态。这种主动性标志着双方默契已达到新的高度,技能已从外在动作内化为本能反应,为后续更复杂的双人或多人协作特技奠定坚实基础。