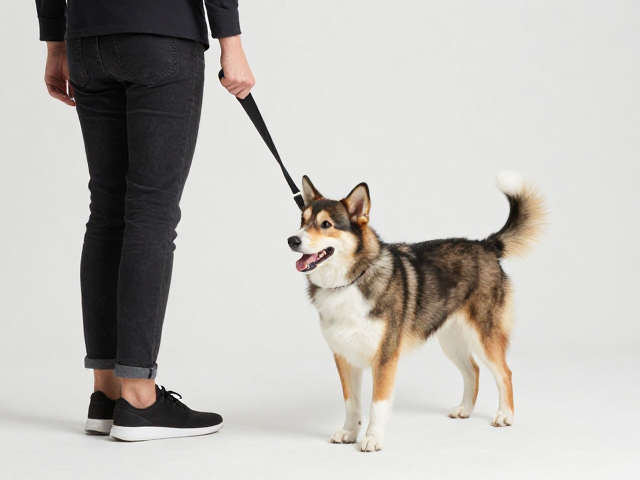
宠物随行训练,能跟随主人变速转向,奖励正确位置高效养成
建立核心从属关系与距离控制
宠物随行训练的核心并非简单的肢体移动,而是建立一种基于视觉与听觉反馈的从属关系。当宠物处于主人左侧或右侧的固定位置时,它需要理解“跟随”意味着无论主人的速度、方向如何变化,其身体重心必须始终保持在主人髋关节附近的安全区域内。这种距离控制需要宠物具备极高的专注度,一旦偏离,主人需立即通过非惩罚性的方式(如停止移动或改变方向)来重置训练情境,让宠物意识到只有保持正确位置才能继续推进。
在基础阶段,训练应从低干扰环境开始,利用短距离、高频率的重复动作来强化肌肉记忆。主人应保持步伐平稳,避免突然的加速或急转弯,以便宠物能够逐步适应节奏。重点在于让宠物将“正确位置”与“正向反馈”紧密挂钩,这种反馈不应是随机的,而必须是即时且精准的,从而帮助宠物在快速移动中也能迅速校准自身姿态,形成条件反射式的空间感知能力。
动态变速下的稳定性构建
随着宠物能够静态跟随,训练需逐步引入变速元素,这是提升随行质量的关键环节。主人应在行走中自然地穿插慢跑、快走、慢走甚至短距离停顿,观察宠物是否能平滑过渡而不出现抢行、滞后或拉扯项圈的行为。变速训练能够锻炼宠物的核心稳定性与反应速度,使其在面对复杂路况或突发干扰时,仍能通过本体感觉维持与主人的相对位置不变。
为了高效养成这一能力,奖励机制必须精准作用于宠物在变速瞬间依然保持正确位置的时刻。例如,当主人突然加速时,若宠物能迅速调整步伐跟上且未偏离左侧或右侧指定区域,应立即给予高价值奖励。这种针对动态调整的即时强化,能显著缩短学习曲线,使宠物逐渐掌握在不同速度下微调身体姿态的技巧,从而实现真正意义上的“如影随形”。
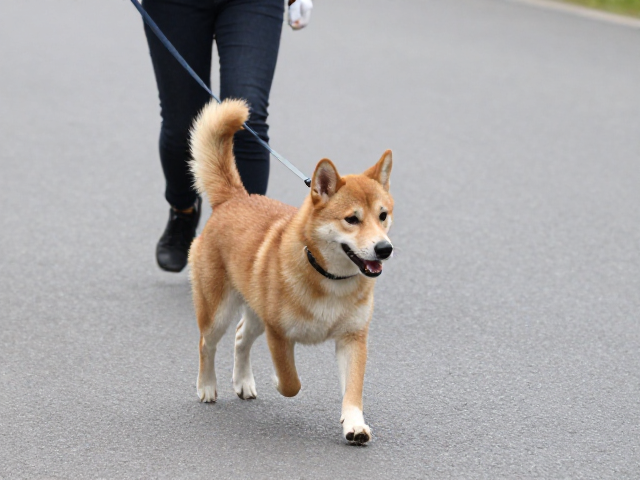
转向与方向变化的协同训练
转向训练是检验随行默契度的重要指标,要求宠物在主人改变行进方向时,能够以内侧脚为轴心,流畅地绕出行进弧线,同时保持与主人的恒定距离。无论是左转、右转还是U型掉头,宠物的头部和肩部应始终朝向主人,而非盲目跟随头部转向而身体滞后。这种协同动作需要宠物具备出色的空间判断能力,能够在转弯瞬间预判路径并调整重心,避免因惯性导致的外扩或内挤。
高效养成转向默契的关键在于分解动作与逐步叠加难度。初期可在直线行走中设置简单的90度转弯,待宠物熟练掌握基本弧线步伐后,逐渐增加转弯的急缓程度及组合频率。在每次成功完成转向并保持正确位置后,给予明确标记与奖励。通过反复练习,宠物会逐渐理解转向不仅是方向的改变,更是身体姿态与主人互动的连续性过程,从而在复杂环境中也能保持优雅且跟手的随行状态。
强化正确位置的高效养成策略
在随行训练中,“正确位置”的定义需清晰且一致,通常指宠物头部或肩部与主人髋部平齐,且处于主人视线可及范围内。为了高效养成这一习惯,训练过程中应避免长时间无互动的机械行走,而应采用“微训练”模式,即在每次宠物做出正确行为后给予奖励,随后短暂停顿或给予指令,清空状态后再开始下一轮练习。这种高频次、低时长的训练方式有助于保持宠物的注意力集中,减少因疲劳或无聊导致的动作变形。
此外,环境干扰的渐进式引入是巩固正确位置的关键。当宠物在安静环境中能稳定保持随行姿态后,可逐步引入其他行人、车辆或动物等干扰源。在干扰出现时,主人需加强语言标记与肢体引导,确保宠物在注意力分散时仍能迅速回归正确位置。通过在不同场景下反复验证与强化,宠物会逐渐建立起稳固的行为模式,使随行训练成为日常生活中无需刻意关注的自然互动,最终实现高效、稳定且愉悦的陪伴体验。