后腿直立站立与移动控制特技,指定路线移动教学指南
后腿直立站立的基础姿态解析
动物在自然状态下极少长时间保持后腿直立,这种姿态对骨骼、肌肉及平衡系统有着极高的要求。核心在于脊柱的垂直对齐,头部需与脊柱保持在同一垂直线上,避免过度前倾或后仰导致重心偏离支撑面。前肢在此过程中通常自然下垂或轻触身体两侧,作为辅助平衡的参考点,而非主要受力点。通过调整骨盆角度,使髋关节、膝关节和踝关节形成稳定的三角支撑结构,能够显著降低维持直立姿势所需的肌肉张力。
呼吸节奏与神经放松是维持长时间直立的关键。当动物处于紧张状态时,肌肉僵硬会导致重心不稳,容易引发摇晃或跌倒。训练初期应关注动物的从属感建立,通过轻柔的触觉引导和口令提示,让其在无压力环境下理解直立指令。每一次尝试都应设定极短的时间阈值,例如3至5秒,确保动物在感到不适前结束动作,从而建立正向的心理关联。这种基于生理机制的平衡控制,是后续复杂动作的基石。
动态移动中的重心转移技巧
从静止直立过渡到移动,核心难点在于单腿或双腿交替时的重心实时计算与分配。动物在迈步瞬间,身体重量完全由单侧后腿承担,此时对侧腿部需迅速抬起并向前摆动,同时躯干需通过腹部核心肌群进行微调,防止身体向移动方向过度倾斜。这一过程类似于人类的单腿跳,但要求更高的精准度和协调性。前肢在此阶段需保持相对静止或轻微跟随,以提供额外的稳定性支持,避免上半身因惯性产生剧烈晃动。
步幅的控制直接影响移动的流畅性与安全性。过大的步幅会增加关节负荷,导致动作变形;过小的步幅则显得僵硬且低效。训练时需观察动物膝盖弯曲的角度,确保其在支撑腿落地时能像弹簧一样吸收冲击力,并通过脚踝的细微调节适应地面微小起伏。移动过程中,视线应引导动物注视前方目标,而非低头看脚,这有助于保持头部稳定,进而通过前庭系统优化全身平衡。每一次步伐的完成,都是一次对神经肌肉控制能力的精准测试。
指定路线移动的轨迹规划
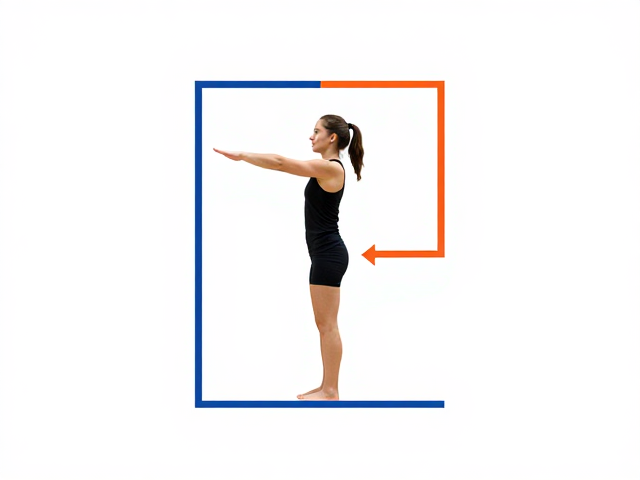
设定具体路径时,直线移动是最基础的考核标准,要求动物在行进过程中完全消除左右偏离。地面标记法是一种有效的视觉引导手段,利用彩色胶带或锥形桶在地板上标示出清晰的中心线,动物需严格遵循此线行进。当动物出现偏离时,不应立即强行拉拽,而是通过口令修正或轻微的身体引导,让其自行调整重心回到中心线。这种自我纠错的过程能强化空间感知能力,使轨迹控制更加自然。
曲线与直角转弯对平衡控制提出了更严峻的挑战。在转弯时,动物需向内倾斜身体,利用离心力与向心力的平衡完成转向,同时后腿需提供足够的侧向推力。直角转弯要求动物在接触拐点时完全停下,重新调整姿态后再继续前行,这考验着其瞬间制动与重新启动的能力。路径的复杂度应循序渐进,从简单的直线到U型弯,过渡到S型曲线,每一步都需确保动物能稳定完成,避免因难度跳跃过大导致动作失败或受伤。
常见失误与纠正策略
许多动物在尝试直立移动时会出现“坐臀”现象,即臀部下沉而非整体抬升。这通常源于核心力量不足或对指令理解偏差。纠正时需避免强行向上提拉,而是通过降低起始高度,让动物从半直立状态开始,逐步增加直立角度。同时,强化前肢的支撑训练,确保前肢能分担部分重量,减轻后腿压力。对于因疲劳导致的动作变形,应及时终止训练,休息后再试,防止形成错误的肌肉记忆。
移动过程中的突然停顿或原地转圈,常由注意力分散或恐惧心理引起。环境中的干扰因素如噪音、陌生人走动都可能影响动物的判断。训练初期应选择安静、封闭且无干扰的空间,逐步引入轻微干扰,提高动物的专注力。若动物表现出焦虑迹象,如频繁舔唇、喘气或眼神回避,应立即停止当前动作,进行安抚训练。通过分解动作,将长路径拆分为短段落,每完成一段给予即时反馈,逐步重建其信心与稳定性。