露营召回训练,草丛碎石路一对一场景实战指南
场景识别与车辆基础状态检查
露营召回训练的核心在于模拟车辆从静止状态到精准回位的全过程,而这一过程的起点并非简单的油门控制,而是对周围环境的敏锐感知。在草丛与碎石路混合的复杂地形中,驾驶员需要建立一种空间预判机制。起步前,必须确认车轮与周围障碍物(如灌木边缘、石块堆)的安全距离,通常建议保持至少半米的缓冲区,以避免轮胎侧壁在转向初期因过度摩擦受损。
车辆的基础机械状态直接决定了召回的成败。在进入训练区域前,需重点检查胎压是否处于标准范围,碎石路面对胎压的敏感度较高,过低的胎压会导致抓地力下降,过高的胎压则会增加爆胎风险。同时,确认电子稳定程序(ESP)及牵引力控制系统处于正常工作状态,这些底层逻辑在低附着力路面会自动介入,帮助维持车身姿态,为后续的一对一精准操控提供硬件保障。
碎石路面的动力输出与循迹控制
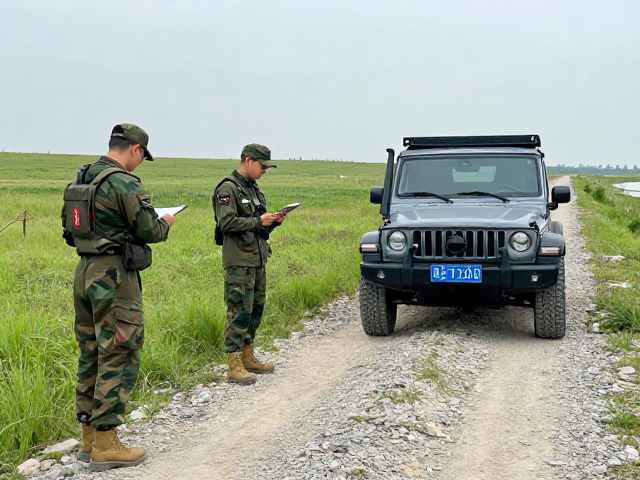
碎石路面最大的特性在于其不稳定性,轮胎与地面的接触点会随车辆移动不断变化,导致摩擦力系数波动剧烈。在此场景下进行召回训练,动力的输出必须遵循“线性微调”的原则。完全禁止急加速或急刹车,因为瞬间的扭矩输出极易引发车轮空转或打滑,导致车辆偏离预定的召回轨迹。
驾驶员应通过左脚轻踩离合器(针对手动挡)或右脚极轻微地控制油门(针对自动挡),寻找车辆的“半联动”或“微动”临界点。在碎石路上,车辆倾向于向阻力较小的一侧偏移,因此方向盘的修正幅度要小于铺装路面,采用“微调多频”的手法,即小幅度、高频次地调整方向,抵消碎石带来的横向干扰。这种控制方式能最大程度保持车辆的循迹性,确保车辆严格遵循教练或测试人员设定的回收路径。
草丛环境的视觉盲区与低速转向
草丛环境带来了独特的视觉挑战,茂密的植被会遮挡路面细节,形成视觉盲区,使得驾驶员难以直接判断轮胎与植被边缘的精确位置。在一对一场景实战中,必须建立以后视镜和车头引擎盖为参照系的定位逻辑。通过观察后视镜中轮胎与草地的交界线,结合车头引擎盖上的特征点,间接推算车轮位置,而非依赖肉眼直接俯视轮胎。
低速转向是穿越草丛的关键技巧。在草丛中,转向半径过小会导致轮胎切入植被过深,增加行驶阻力甚至造成托底。建议保持较大的转向半径,利用车辆的惯性平滑过渡。同时,注意观察车头右侧(或左侧,视具体场景而定)的植被摆动情况,植被的异常摆动往往预示着轮胎已接触到较硬的草根或隐蔽的石块,需立即减小转向角度,避免机械部件受损。
一对一场景下的沟通与动态修正
一对一场景实战强调人机互动的即时性与准确性。在训练过程中,驾驶员与引导人员(或远程操控终端)需建立清晰的指令反馈机制。引导人员通过手势或语音指令提供实时修正建议,驾驶员需在0.5秒内做出反应并执行动作。这种高频互动的核心在于减少信息传递的延迟,确保车辆姿态调整与指令高度同步。
动态修正要求驾驶员具备极强的从属意识,即完全信任引导指令,克服自身对路况的误判。当车辆出现轻微偏离时,驾驶员不应依赖自己的经验进行“纠偏”,而应等待引导人员的明确指令。这种训练模式旨在消除驾驶员在复杂路况下的主观臆断,培养标准化的操作习惯。通过反复的一对一磨合,驾驶员能逐渐形成肌肉记忆,在无引导环境下也能模拟出台阶式的精准控制逻辑。