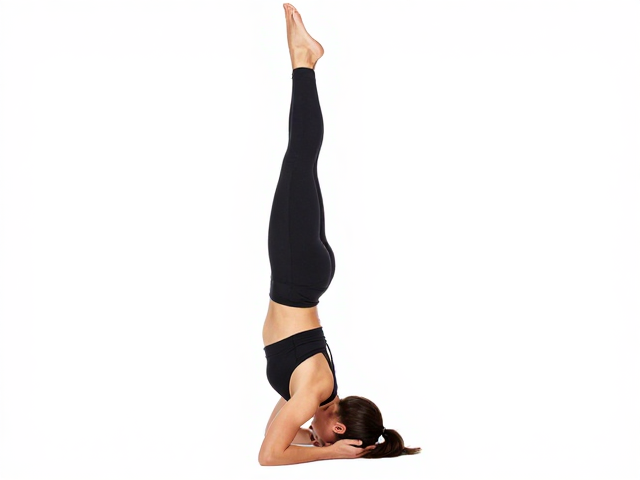
低干扰训练区倒立支撑,用抚摸奖励快速建立平衡与信任
低干扰环境的构建逻辑与心理铺垫
倒立支撑并非单纯的肢体对抗重力游戏,其核心在于前庭系统对空间定位的重新校准。在训练初期,环境中的视觉杂乱或听觉噪音会显著增加大脑的处理负荷,导致注意力分散,进而引发焦虑或动作变形。因此,选择一个安静、视觉简洁且无突发干扰的物理空间是建立稳定神经通路的前提。这种低干扰环境能迫使训练者将全部感知资源集中在本体感觉上,即对身体姿态和肌肉张力的细微感知,这是掌握倒立平衡的生理基础。
心理层面的信任建立是动作执行的安全阀。当身体处于非自然的倒置状态时,本能会产生排斥反应。通过温和、持续的肢体接触,如轻触肩胛骨或上臂后侧,能够向大脑传递安全信号,降低杏仁核的警觉度。这种触觉反馈有助于缓解因恐惧导致的肌肉僵硬,使训练者在心理上形成“被保护”的安全感,从而更放松地探索平衡点,为后续的高阶技巧奠定心理与生理的双重基础。
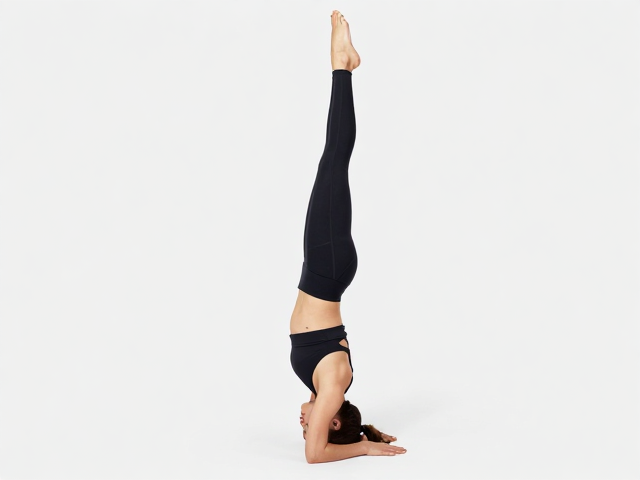
抚摸奖励在平衡建立中的神经机制
抚摸作为一种正向强化手段,其作用机制源于触觉刺激对副交感神经的激活。在倒立支撑的练习中,当训练者能够维持较长时间或做出微调动作时,伴随轻柔的按压或抚摸,能促进催产素分泌,降低皮质水平。这种生化反应直接作用于运动皮层,提升神经肌肉的控制精度。具体操作中,引导者可在训练者重心稳定时,用拇指轻轻划过其脊柱两侧或轻拍上背部,这种短暂且明确的触觉标记,能让训练者迅速关联“稳定姿态”与“愉悦反馈”,加速神经突触的连接效率。
从生物力学角度看,抚摸奖励还能纠正细微的错误代偿。倒立时常见的耸肩或骨盆前倾会导致力线偏移。引导者通过手掌感知训练者的肩部紧张度或骨盆位置,在察觉紧张瞬间给予安抚性抚摸,而非强制性纠正。这种方式避免了因语言指令可能造成的认知延迟,利用触觉直觉直接调节肌肉张力。训练者在感受到压力释放的同时,身体会自动寻找更高效的支撑结构,从而在不知不觉中优化倒立时的力学分布,实现平衡能力的自然进阶。
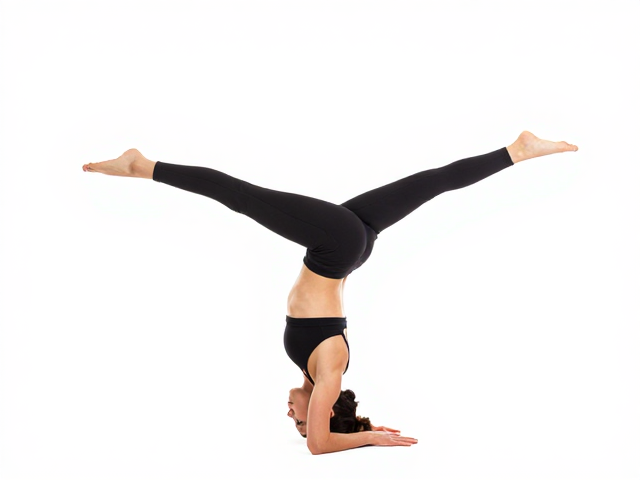
信任关系的渐进式深化策略
信任的建立需要严格遵循循序渐进的原则,任何跳跃式的动作要求都可能破坏前期积累的安全感。在倒立支撑的初期,训练者的注意力主要集中在手脚与地面的接触点上。引导者应站在训练者正前方或侧前方,保持目光平视或微俯视,避免从上方俯视造成的压迫感。在训练者尝试抬起腿部时,引导者的手掌应始终保持在其背部或臀部附近,不急于完全接管重量,而是提供“随时可用”的支持力。这种半支持的状态让训练者意识到引导者的存在是为了保障安全,而非替代其努力,从而逐步放下心防。
随着训练者能够独立维持数秒至十几秒的倒立姿态,互动的重心应从物理支撑转向心理确认。引导者可以通过语言配合触觉,如在训练者保持平衡时轻抚其头部或颈部,强化其自信心。此时,训练者开始能够感知引导者的意图,甚至在重心晃动前就能做出预判性调整。这种默契的形成,使得倒立支撑不再是孤独的挣扎,而是一种互动的舞蹈。信任关系的深化体现在训练者敢于在平衡边缘进行微小探索,因为深知引导者的触觉反馈会在失控前提供及时且温柔的修正。
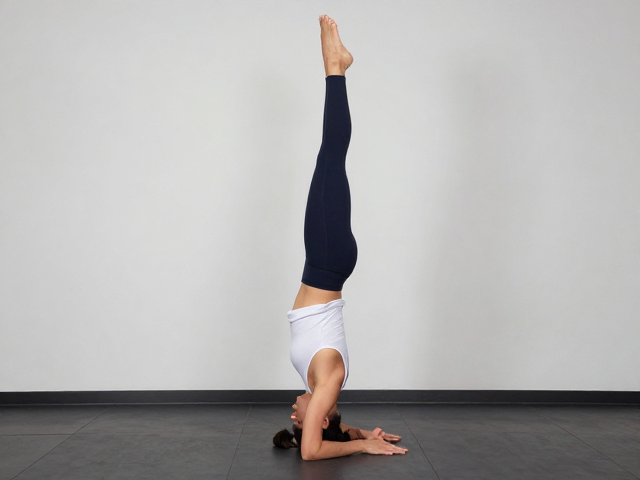
实操中的关键细节与风险控制
在实际操作中,引导者的手部位置需精准且符合人体工学。对于初学者,手掌应覆盖其肩胛骨下方及胸椎区域,避免直接按压颈椎。抚摸的动作应缓慢、深沉且连贯,力度需根据训练者的反馈实时调整。若训练者出现肌肉颤抖或呼吸急促,应立即停止复杂性要求,转为静态的安抚性接触,待其放松后再继续。这种动态调整能力是引导者专业素养的核心体现,也是确保训练过程不偏离低干扰、高信任原则的关键。
需特别注意避免过度依赖触觉引导而完全替代本体感觉。抚摸奖励的目的是辅助,而非替代训练者的自我感知。随着训练进程,应逐渐减少抚摸的频率和力度,引导者的手部位置从支撑性接触转变为警示性接近,最终完全撤出。这一过程旨在让训练者将外在的触觉反馈内化为内在的身体感知,实现从“被引导平衡”到“自主平衡”的过渡。任何可能导致训练者产生依赖或误解为权力控制的行为,都违背了建立信任与平衡的初衷,必须在实操中予以规避。