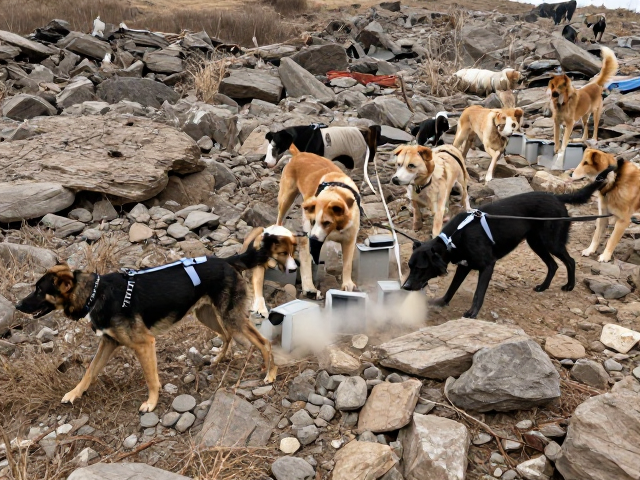
多犬协同搜救,利用气味源容器识别复杂地形风险
气味源容器在复杂地形中的定位逻辑
多犬协同搜救任务中,环境干扰会显著降低嗅觉追踪的稳定性,特别是在城市废墟或森林等复杂地形中,气流的湍流效应容易使气味分子扩散路径变得不可预测。传统的单犬搜救模式在面对大范围、高立体度的搜索区域时,往往会出现搜索效率低下或遗漏关键区域的问题,而引入气味源容器技术则提供了一种标准化的信号源方案。这种容器并非简单的物理遮蔽,而是通过控制挥发性有机化合物的释放速率,在局部空间形成浓度梯度稳定的气味云团,为搜救犬提供可量化的嗅觉锚点。
在复杂地形中,气味源容器的设计需要克服风速、湿度以及地形遮挡等多重变量。容器通常采用多孔材料或微孔扩散技术,确保气味分子能够以近似于真实灾难现场(如人体挥发物或化学品泄漏)的形态释放。这种受控释放机制使得搜救犬能够识别出明确的“气味中心”,进而通过多犬之间的空间分布,构建起对危险区域的初步轮廓。相比依赖犬只自由搜索,气味源容器降低了环境噪音对犬只判断的干扰,提升了搜救行动的可重复性和科学性。
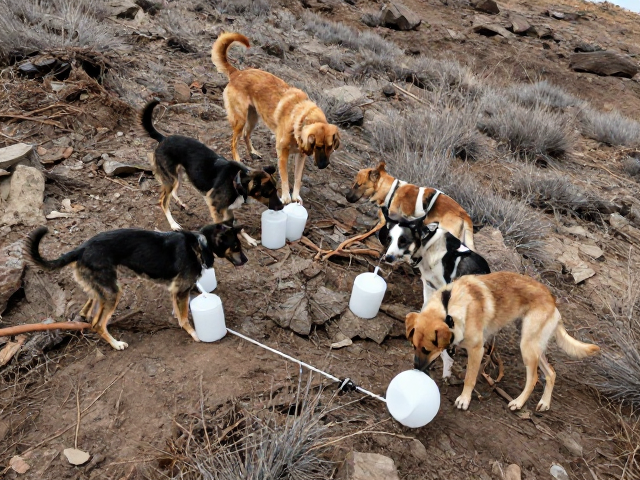
多犬协同的空间拓扑与风险识别
多犬协同的核心在于利用不同犬只的嗅觉敏感度差异和空间感知能力,构建对搜救现场的三维拓扑结构。当多只搜救犬同时响应气味源容器释放的信号时,它们会自动围绕气味中心形成动态的搜索阵列。通过记录每只犬只相对于气味源容器的距离、角度以及停留时间,指挥员可以推断出台风眼式的风险核心区。这种基于生物反馈的拓扑分析,能够快速识别出口狭窄、结构不稳定或存在次生灾害隐患的区域。
在实际操作中,多犬协同能够有效应对复杂地形中的“气味盲区”。例如,在倒塌建筑内部,气味可能被困在狭小的缝隙或密闭房间中,单只犬只难以全面覆盖。多犬从不同入口进入,通过气味源容器的信号引导,能够像探针一样探测出隐藏的危险结构。犬只的行为数据(如警戒、嗅探强度变化)会被实时转化为风险指数,帮助团队判断哪些区域存在坍塌前兆或有毒气体积聚。这种协同模式不仅提高了搜索的覆盖率,还通过生物本能的预警机制,增强了整体行动的安全性。
复杂地形下的数据反馈与行动优化
气味源容器技术在多犬协同搜救中的应用,依赖于对环境数据与生物行为数据的交叉验证。在山地或废墟环境中,地形起伏会导致气味扩散模型出现偏差,因此需要结合气象数据(如风向、风速)和地形地图,动态调整气味源容器的部署位置。通过实时监测犬只与气味源的相对位置变化,指挥系统可以识别出台风眼中心的精确坐标,并据此优化搜救路径。这种数据驱动的决策过程,使得搜救行动从经验主导转向精准化操作。
此外,复杂地形中的风险识别还需要考虑非结构性障碍,如深坑、断崖或松散碎石。多犬在接近气味源容器时,其行为模式的变化(如犹豫、退缩或兴奋)会直接反映出口路径的安全程度。通过分析这些细微的行为差异,救援团队可以提前规避高风险通道,避免救援人员和犬只陷入危险境地。气味源容器作为标准化的信号源,使得不同犬只之间的协作更加紧密,减少了因个体差异导致的搜索偏差,从而在复杂多变的环境中实现更高效、更安全的搜救作业。