机器人障碍物规避与应急处理,如何优化活动范围提升效率?
多传感器融合构建高精度环境感知层 机器人要实现高效的障碍物规避,核心在于对周围环境的精准“理解”。单一传感器往往存在物理局限,例如激光雷达在强光或雨雾天气下易
2025-08-15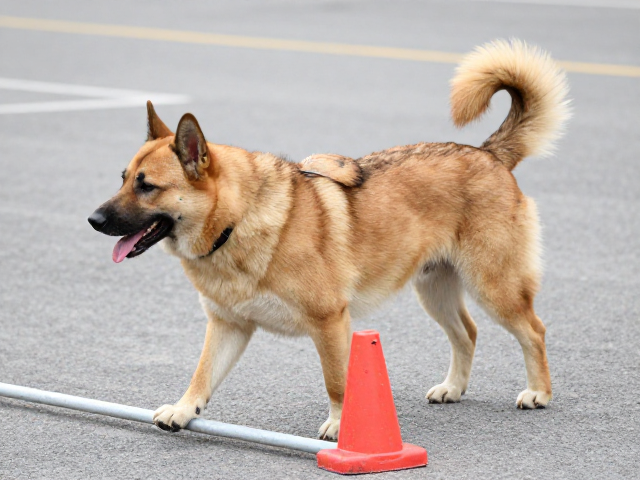
工作犬身份识别,如何训练狗狗障碍物规避行走与绕开障碍物
工作犬身份识别与基础服从性建立 工作犬的身份识别不仅仅依赖于项圈上的铭牌或芯片,更核心的是通过严密的训练流程确立其职业角色与行为规范。在警用、搜救或护卫等领域
2025-09-12
机器人障碍物规避与路缘识别,定期复训打造稳定行为
机器人障碍物规避与路缘识别 在动态复杂环境中,移动机器人面临着从平滑地面到垂直路缘的过渡挑战,传统的基于单一激光雷达或视觉传感器的方案往往难以应对光照突变或边
2026-08-09
狗狗障碍物规避训练,关节保护与定期复训指南
科学构建训练环境与安全评估 在开始狗狗障碍物规避训练之前,必须对训练场地进行严密的安全检查,确保地面铺设具有适当缓冲力的专业草皮或橡胶垫,以减少关节承受的冲击
2025-09-21
导盲犬训练,障碍物规避与环境适应,助主人提升独立生活能力
导盲犬基础训练与障碍物识别机制 导盲犬并非依靠直觉奔跑,而是通过严密的训练体系建立严密的障碍物规避逻辑。在基础阶段,训练员会引导幼犬识别高度、宽度及突发性障碍
2025-10-16
导盲犬毕业评估期,避开障碍物训练与禁止随意抚摸的工作规范
导盲犬毕业评估期的核心目标与阶段定义 导盲犬在完成基础服从性训练后,会进入毕业评估期,这是决定其能否正式佩戴导盲鞍、协助视障人士出行的关键阶段。这一阶段的核心
2026-02-28
专业引导训练期,用耐心与稳定性搞定障碍物规避行走
建立信任基础与环境脱敏 专业引导训练的核心始于建立严密的信任纽带,这并非一蹴而就的情感连接,而是通过高度可预测的行为模式让受导对象逐渐消除对未知障碍的防御心理
2025-09-28
障碍物规避行走,毕业考核标准与定期复训行为维护指南
障碍物规避行走的核心定义与场景解析 障碍物规避行走是指人员在复杂环境中,通过视觉感知、前庭平衡及本体感觉的综合协调,主动识别前方及侧方静止或移动物体,并实时调
2025-12-17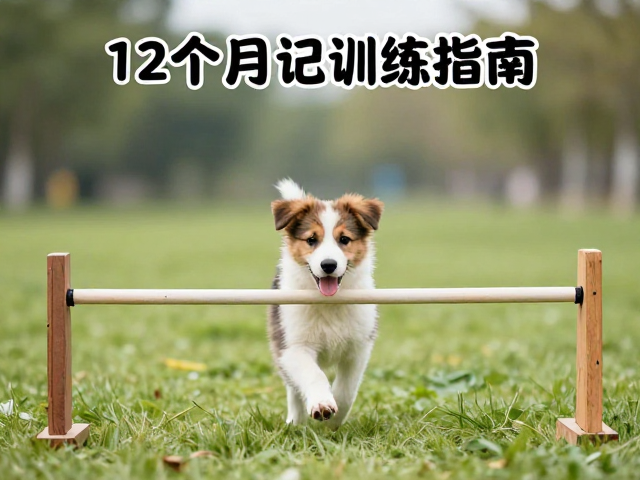
幼犬12个月训练指南,障碍物规避与提升主人独立生活能力
幼犬12个月训练指南:障碍物规避与提升主人独立生活能力 建立基础的安全边界意识 幼犬在满4至6个月龄时,空间感知能力与运动协调性正处于快速发育期,这一阶段
2026-04-23
犬只培育成本高?障碍规避训练周期18-24个月全解析
犬只培育的硬性支出构成 犬只培育并非简单的饲养过程,而是一套严密的资源投入体系。从幼犬时期的营养管理开始,优质蛋白来源、关节保护补充剂以及特定阶段的益生菌干预
2026-04-30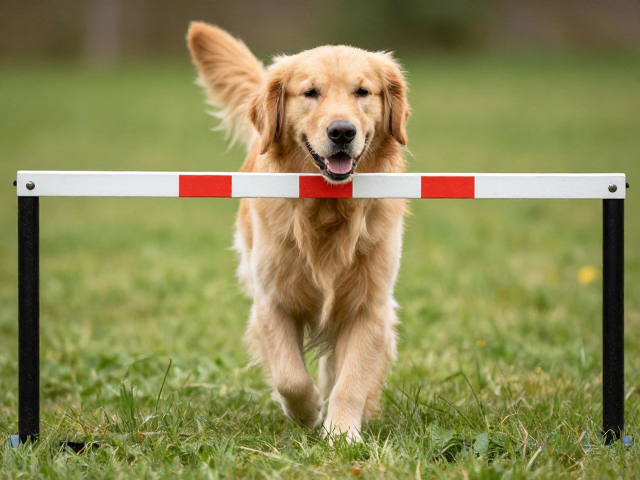
金毛寻回犬如何训练绕开障碍物?障碍物规避行走技巧详解
建立基础服从性与专注力 在开始任何障碍物规避训练之前,金毛寻回犬必须具备扎实的基础服从性,这是确保训练安全与有效的前提。金毛寻回犬天性温和且渴望取悦主人,因此
2026-05-26
导盲犬培养指南,如何训练狗狗精准绕开障碍物实现无障碍行走
科学筛选与基础素质评估 导盲犬的选拔并非随机分配,而是基于严密的基因与行为学标准。国际导盲犬联合会(IGDF)等权威机构通常要求候选犬只年龄在6至12个月之间
2026-04-06