陌生环境紧张?掌握障碍物规避技巧,保障无障碍通行权益
陌生环境中的空间感知与焦虑根源 当个体置身于未曾踏足的复杂空间时,视觉信息处理的负荷会显著增加,这种认知过载极易引发潜意识的紧张情绪。对于行动不便者或视障人士
2025-10-06
服从性强!AI机器人如何在熟悉场景中实现障碍物规避行走
场景理解与高精度环境映射 在高度结构化的室内环境中,机器人要实现稳定的障碍物规避,核心在于对周围空间的数字化重构。传统的二维激光雷达虽然成本低,但在处理复杂高
2025-12-21
无障碍辅助家庭指南,导盲犬寄养与障碍物规避行走训练
构建家庭无障碍环境的基础逻辑 家庭环境的改造是导盲犬寄养与行走训练的前置条件,核心在于消除物理障碍与建立安全动线。地面平整度与防滑处理直接影响犬只足部健康及稳
2025-09-14
无障碍服务犬训练与寄养指南,如何训练导盲犬障碍物规避行走
无障碍服务犬训练与寄养指南 导盲犬的核心能力在于将环境信息转化为安全的路径规划,其中障碍物规避是日常出行中最基础也最关键的技能。训练过程并非简单的条件反射建立
2026-06-03
犬只工作风格下的障碍物规避行走训练与健康体检评估指南
犬只工作风格对障碍物规避路径的影响机制 不同工作背景的犬只在面对复杂地形时,其运动模式存在显著的生理与行为差异。牧羊犬通常采用低重心、大跨步的侧向移动策略,以
2026-08-03
拉布拉多犬如何训练障碍物规避?人群环境适应技巧分享
基础服从与指令建立 训练拉布拉多犬进行障碍物规避的核心,在于建立严密的服从性基础,而非直接让犬只跳跃复杂障碍。拉布拉多犬天性热情且渴望互动,这种性格特点使其对
2026-07-28
特殊犬种如何训练障碍物规避?助力无障碍家庭出行
特殊犬种障碍规避训练的核心逻辑 对于体型庞大或肢体结构特殊的犬种,如大型犬或患有肢体障碍的犬只,传统的障碍训练往往难以直接适用。训练的核心在于建立严密的空间感
2025-10-16
机器人障碍物规避与应急处理,如何优化活动范围提升效率?
多传感器融合构建高精度环境感知层 机器人要实现高效的障碍物规避,核心在于对周围环境的精准“理解”。单一传感器往往存在物理局限,例如激光雷达在强光或雨雾天气下易
2025-08-15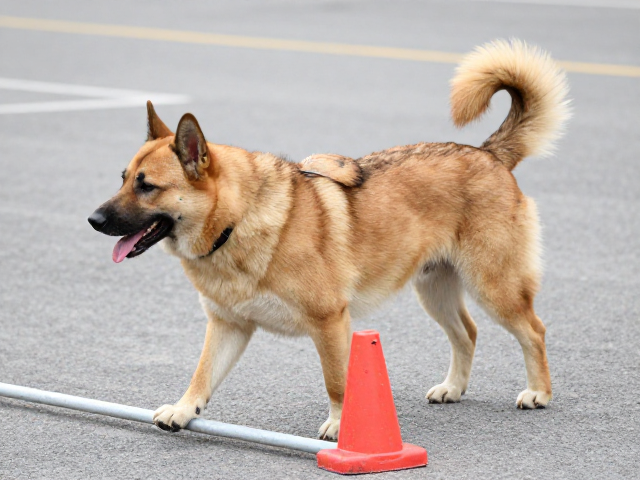
工作犬身份识别,如何训练狗狗障碍物规避行走与绕开障碍物
工作犬身份识别与基础服从性建立 工作犬的身份识别不仅仅依赖于项圈上的铭牌或芯片,更核心的是通过严密的训练流程确立其职业角色与行为规范。在警用、搜救或护卫等领域
2025-09-12
机器人障碍物规避与路缘识别,定期复训打造稳定行为
机器人障碍物规避与路缘识别 在动态复杂环境中,移动机器人面临着从平滑地面到垂直路缘的过渡挑战,传统的基于单一激光雷达或视觉传感器的方案往往难以应对光照突变或边
2026-08-09
狗狗障碍物规避训练,关节保护与定期复训指南
科学构建训练环境与安全评估 在开始狗狗障碍物规避训练之前,必须对训练场地进行严密的安全检查,确保地面铺设具有适当缓冲力的专业草皮或橡胶垫,以减少关节承受的冲击
2025-09-21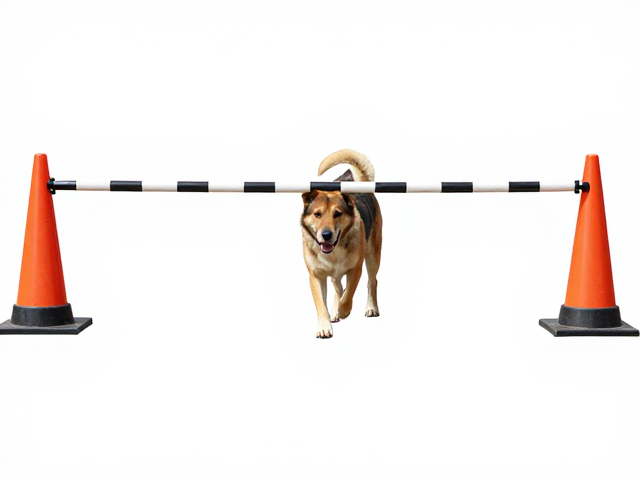
导盲犬训练,障碍物规避与环境适应,助主人提升独立生活能力
导盲犬基础训练与障碍物识别机制 导盲犬并非依靠直觉奔跑,而是通过严密的训练体系建立严密的障碍物规避逻辑。在基础阶段,训练员会引导幼犬识别高度、宽度及突发性障碍
2025-10-16