废墟搜救如何破解气味混淆?失踪人员搜寻训练实战指南
气味混淆的生物学机制与干扰源分析
废墟环境中,搜救犬或气味追踪设备面临的最大挑战并非气味缺失,而是复杂气味的交织与掩盖。混凝土粉尘、腐烂有机物、挥发性化学品以及大量救援人员自身携带的汗液气味,会形成一层厚重的“气味迷雾”。当失踪者留下的微量人体气味分子与背景噪音中的异味分子混合时,嗅觉识别系统容易产生误判。这种混淆效应在高温高湿环境下会被进一步放大,因为湿度会加速气味分子的扩散与吸附,使得原本清晰的气味轨迹变得模糊不清。
干扰源不仅来自环境,也来自搜救行动本身。大型机械作业产生的尾气、消毒水喷洒以及救援人员频繁更换装备带来的异物气味,都会改变局部空气动力学特征。在狭小的废墟缝隙中,气流紊乱导致气味无法形成稳定的扩散羽流,使得追踪路径出现断裂或虚假指向。理解这些物理和化学层面的干扰机制,是建立有效搜救策略的前提,只有明确干扰源,才能针对性地设计过滤与分离气味的战术动作。
实战中的气味隔离与路径重构技巧
在实战训练中,搜救人员需掌握“气味隔离”的核心逻辑,即通过物理屏障或战术动作减少背景干扰。例如,使用专用的高过滤性面罩或局部负压装置,在搜救犬或传感器靠近疑似点位时,暂时降低周围杂乱气流的流速,使目标气味分子得以沉淀或集中。训练中常采用“气味锚点”法,即在已知无人的区域放置标准气味样本,通过对比分析,让搜救犬或设备建立纯净气味与复杂背景气味的差异模型,从而提升在混合气味环境中的辨别阈值。
路径重构则依赖于对气味残留时间的精准计算。不同物质在废墟环境中会经历吸附、降解和扩散过程,搜救人员需根据现场温度、湿度和通风情况,估算目标气味的有效留存周期。在训练中,模拟实验会设置不同时间跨度的气味释放点,要求搜救团队通过气味浓度梯度判断失踪者的大致方位和时间线。通过反复演练,团队能够学会如何从破碎的气味线索中,剥离出血迹、皮脂、汗液等特异性较强的生物气味成分,从而还原出相对完整的移动轨迹。
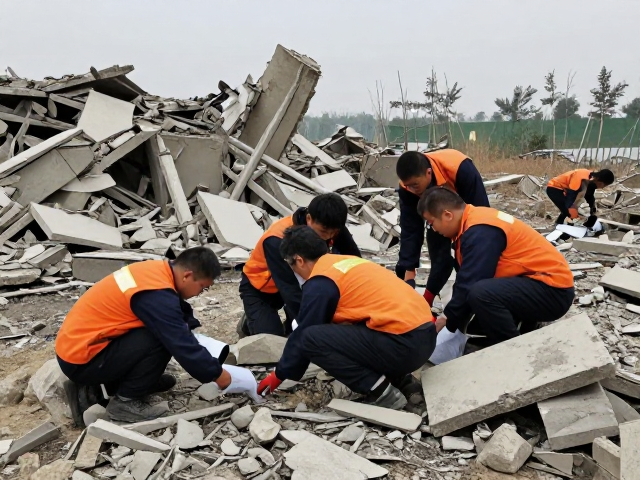
多维度协同搜寻与数据交叉验证
单一依赖嗅觉或单一设备难以应对复杂的废墟环境,多维度协同成为破解混淆的关键。现代搜救体系强调将生物嗅觉(搜救犬)、电子鼻传感器以及红外热成像数据进行交叉验证。搜救犬负责大范围的快速筛查和气味源定位,电子传感器则对犬只标记的区域进行高精度复核,排除犬只因疲劳或环境干扰产生的误报。在训练中,需重点演练不同工具间的信息传递流程,确保嗅觉信号能迅速转化为地理坐标,供其他设备进行二次确认。
数据交叉验证的核心在于建立严密的逻辑闭环。当搜救犬对某处废墟表现出强烈兴趣时,技术人员需立即介入,分析该处的气味成分是否包含失踪者的特异性标记,同时结合热成像数据判断该处是否有生命体征或人体残留热量。若热成像无异常但嗅觉信号强烈,需警惕是否为近期经过的动物或人类遗留物造成的“假阳性”。通过这种严密的逻辑推演,可以有效过滤因气味混淆导致的无效搜索,提高搜寻的精准度和效率,确保每一次出动都基于确凿的多源证据链。