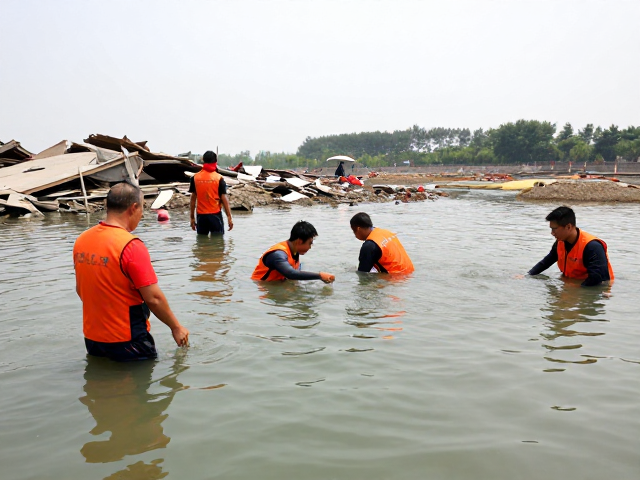
废墟水域搜救训练,气味源辅助定位埋压人员技术解析
废墟水域搜救中的气味扩散模型与定位逻辑
废墟水域环境下的搜救工作面临着极其复杂的流体动力学挑战,水流速度、湍流强度以及障碍物分布会显著改变气味分子(如人体呼出气体、汗液挥发物等)的迁移路径。不同于陆地静态空气环境,水体中的气味扩散严格遵循对流-扩散方程,其中平流项由水流速度场主导,而扩散项则受水体湍流特性控制。在实际作业场景中,搜救人员需识别气味源与受试者之间的水力联系,通过计算气味分子在水流中的滞留时间和稀释率,构建基于流体模拟的反向追踪模型。这种模型能够辅助判断埋压人员相对于当前观测点的可能方位,尤其是在能见度极低或存在视觉遮挡的废墟结构内部,气味数据成为了解算空间位置的关键变量。
气味辅助定位技术的核心在于建立气味浓度梯度与距离之间的量化关系。研究表明,在低流速静止或缓流水域中,气味浓度随距离呈指数衰减,衰减系数受水体温度、溶解氧含量及微生物降解作用的影响。搜救团队利用高灵敏度质谱仪或专用气味传感器定期采集水体样本,获取的气味浓度数据需经过滤波处理以去除环境背景噪声。通过对比已知气味源强度与实测浓度,结合现场水文参数,可以估算出血源或人体挥发物的大致距离。这一过程高度依赖精确的水动力模型输入,任何关于流速、河床粗糙度的误差都可能导致定位结果出现显著偏差,因此实时水文监测是确保定位准确性的先决条件。
多源数据融合与传感器阵列部署策略
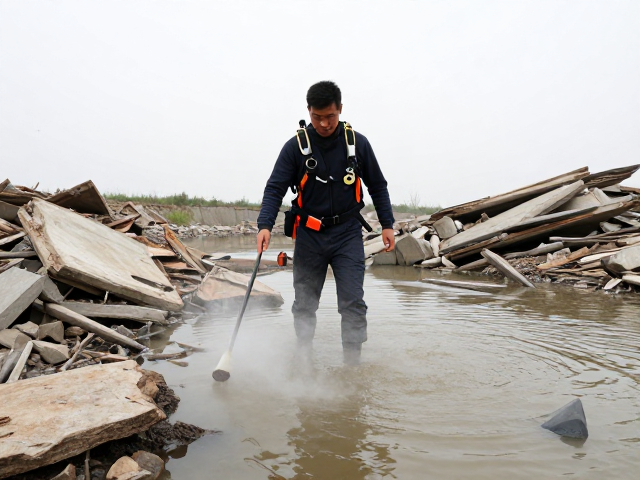
单一的气味传感器难以应对废墟水域中多变的环境干扰,因此多源数据融合技术成为提升定位精度的关键手段。现代搜救装备通常采用分布式传感器阵列,将气味传感器与声学探测、热成像以及激光雷达数据进行时空对齐。气味数据提供人员存在的生物化学证据,而声学信号有助于确定大致方位,热成像则能在浅水区或潮湿表面识别体温特征。通过卡尔曼滤波或粒子滤波算法,将这些异构数据进行加权融合,可以显著降低误报率。例如,当气味传感器检测到高浓度人体特异性挥发物(如异戊二烯、氨等)时,系统会自动调取该区域的热成像历史数据,若两者在时间和空间上存在强相关性,则判定为高置信度目标。
传感器阵列的部署策略直接影响数据采集的有效性。在复杂废墟环境中,传感器需避开强湍流区和死水区,以确保气味样本的代表性。通常采用“梯度搜索”策略,先通过无人机或遥控载具在大范围水域进行快速扫描,识别气味浓度异常的高值区,随后在该区域内部署高精度固定式传感器进行密集采样。这种分层部署方式既保证了搜索效率,又提高了定位精度。此外,传感器自身需具备抗污染和自清洁功能,以防止淤泥、植物碎片或化学污染物干扰检测结果。实时数据传输链路需具备高带宽和低延迟特性,以便现场指挥系统能够动态调整搜索策略,根据气味浓度的变化实时修正潜在埋压人员的位置估计。
现场作业流程与实战案例验证
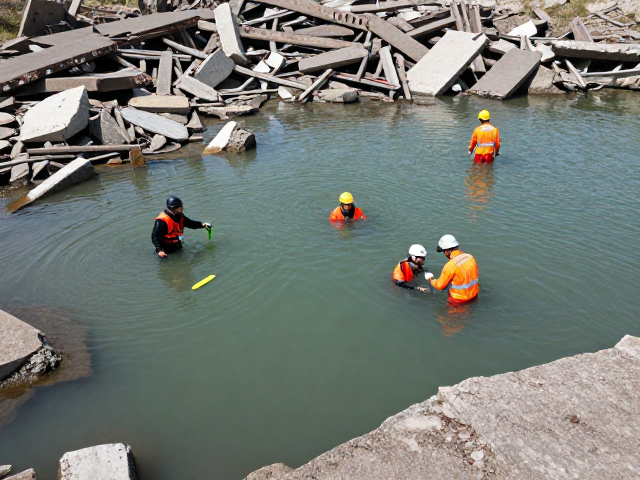
废墟水域搜救的标准作业程序(SOP)强调从广域筛查到精确定位的渐进式过程。第一阶段为态势感知,搜救队利用遥感技术和环境模型评估水域风险,确定搜索区域。第二阶段为气味源初筛,通过拖曳式传感器阵列对水域进行网格化扫描,记录气味浓度分布图。第三阶段为精确定位,在初筛发现异常区域后,投放小型自主水下航行器(AUV)搭载高精度传感器进行近距离探测,同时结合声呐成像确认水下障碍物形态。第四阶段为救援实施,在确认位置后,由潜水员或机械臂进行救援作业。整个流程中,气味数据会定期更新,以应对水流变化或障碍物移动导致的定位漂移。
实战案例显示,气味辅助定位技术在2021年某地山体滑坡引发的堰塞湖搜救行动中发挥了重要作用。在能见度几乎为零的浑水中,传统声呐难以区分人体与大型岩石。搜救团队利用便携式气相色谱-质谱联用仪定期采集水面气体样本,结合现场风速、水温数据,成功锁定了三名被困人员的大致方位。通过对比不同时间点的气味浓度变化,团队判断出水流将气味向下游推移,从而修正了初始定位误差,最终在距离初判位置下游15米处成功实施救援。这一案例证实了在视觉失效环境下,基于物理模型的气味追踪技术能够有效弥补传统探测手段的不足,提高搜救成功率。