低视力人士随行指南,听指令精准寻找物品,安全出行不迷路
构建多维度的随行辅助场景 低视力人群在日常出行中面临的核心痛点往往不是方向感的缺失,而是对周围环境细节的识别困难以及突发障碍的应对滞后。传统的导航软件大多基于
2025-09-27
低视力人士公交站台安静等候指南,公园步道出行避坑指南
低视力人士公交站台安静等候指南 城市公交站台的设计往往存在视觉引导不足的问题,对于低视力群体而言,识别站牌信息和车辆到站情况是一大挑战。建议提前通过官方交通A
2025-09-23
避坑台阶障碍,懂犬类行为学,让无障碍出行更从容
理解台阶障碍对犬只关节与心理的双重影响 犬类在跨越台阶时,身体力学结构会承受比平地行走更大的压力,尤其是对于短腿、长背或幼犬及老年犬群体,这种动作容易导致椎间
2025-08-08
人犬共同训练1个月工作状态下降?平稳匀速步伐助你找回状态
人犬共同训练1个月工作状态下降?平稳匀速步伐助你找回状态 许多宠物主人在坚持进行为期一个月的从属关系建立或随行训练后,常会发现爱犬的表现出现波动。原本能保持在
2025-09-12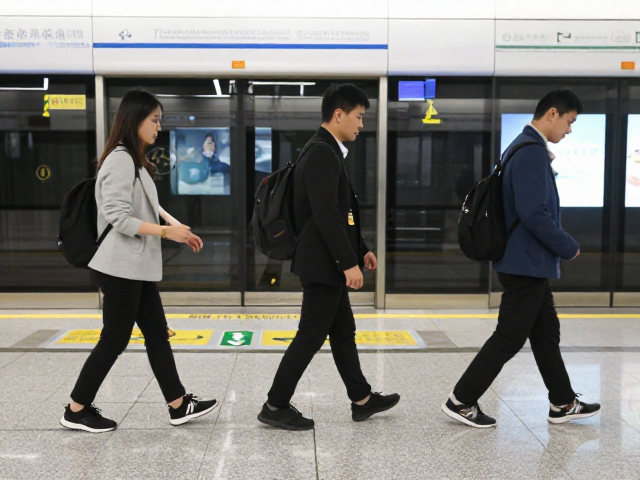
地铁站内障碍物规避行走技巧,重复训练巩固平衡感
地铁站内复杂环境下的动态平衡基础 地铁站台与通道通常具有地面光滑、人流密集以及空间结构复杂等特点,行人在此类环境中行走时,足底与地面的摩擦力变化会直接影响身体
2026-05-10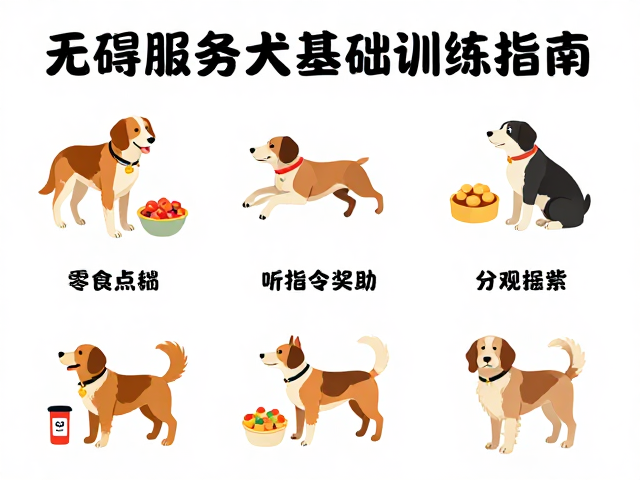
听指令找物,零食奖励,无障碍服务犬基础训练指南
建立指令与物品的强关联 无障碍服务犬的核心工作逻辑在于将抽象的语言指令转化为具体的物理动作,而“听指令找物”是这一逻辑中最基础也最关键的环节。训练初期,必须确
2025-10-24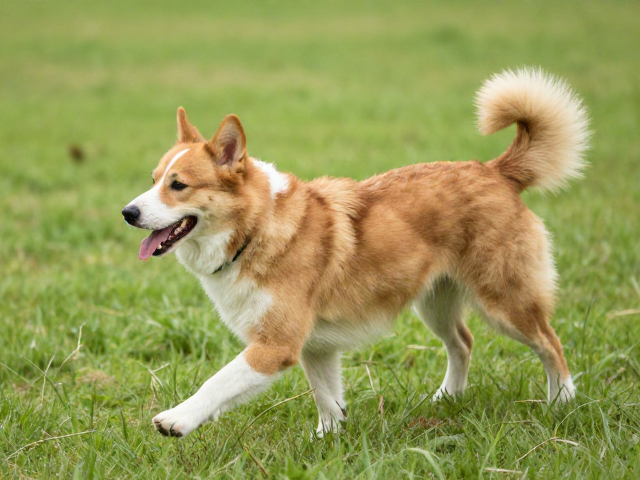
狗狗基础服从训练,掌握工作状态,轻松实现障碍物规避行走
建立核心服从指令与注意力聚焦 狗狗基础服从训练的核心在于建立清晰的沟通机制,其中“注视”与“随行”是构建工作状态的基础。训练初期,主人需手持高价值零食或玩具,
2026-07-05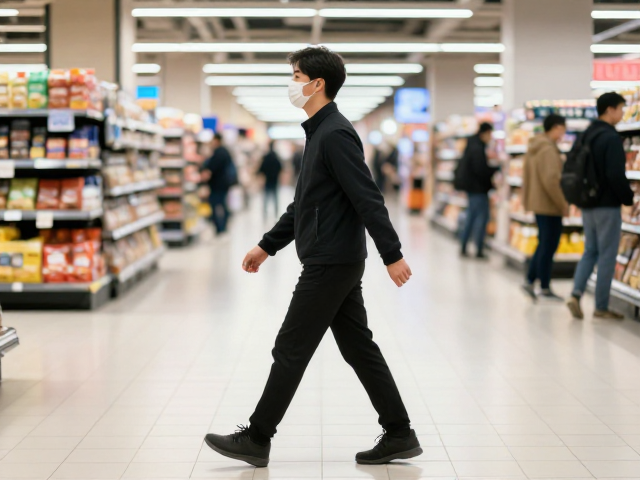
商场超市与公共交通适应,训练平稳匀速稳定步伐指南
复杂场景下的步态控制核心逻辑 在商场与交通枢纽等高密度人流环境中,保持平稳匀速的稳定步伐并非单纯依靠腿部力量,而是依赖于视觉前馈与本体感觉的协同作业。这种步态
2025-12-28
机器人导航核心,直线行走、障碍物规避与召回策略详解
机器人导航核心:从底层感知到决策执行的技术闭环 机器人导航系统的核心在于构建高精度的环境感知与实时决策机制,其中直线行走、障碍物规避与召回策略构成了基础且关键
2026-05-02
路口停步确认行权,无障碍权益保障与6-10月专业训练指南
路口停步确认行权:无障碍权益保障的核心场景 在城市交通环境中,路口是行人与机动车交互最频繁、风险密度最高的节点。对于视障人士或行动不便者而言,"停步确认"并非
2025-09-23
拒绝陌生人投喂!熟悉犬类行为学,避免随意抚摸工作中的导盲犬
导盲犬的工作状态与核心行为准则 导盲犬在执行任务时处于高度专注的从属状态,其注意力完全集中在盲人使用者的行路安全与路况判断上。这种行为模式并非天生,而是经过严
2026-07-10
懂犬行为学,结合服从训练,轻松应对台阶坑洼避让
理解犬只的空间感知与本能反应 犬类在移动过程中会高度依赖视觉与本体感觉来构建周围环境的三维模型,台阶和坑洼地面会打破这种常规的地面反馈机制,引发本能的警惕或犹
2026-04-28