驮运负重行走如何控制体重?科学规划训练距离指南
驮运负重下的体重管理核心逻辑 驮运负重行走并非单纯的体力消耗游戏,其体重控制的核心在于平衡“有效载荷”与“自身代谢”之间的关系。在长距离徒步或物资运输场景中,
2026-08-17
驮运物资负重行走,轻量负重适应与随行训练指南
负重系统的科学构建与个体适配 驮运活动中的核心难点并非单纯的体力消耗,而是负重系统与人体生物力学的精准匹配。不同个体的骨骼结构、肌肉密度及关节灵活性存在显著差
2026-08-17
驮运物资负重行走拉绳技巧,定点停留与耐力提升指南
负重拉绳的力学结构与身体姿态控制 驮运物资时的拉绳并非简单的横向受力,其核心在于利用身体重量与地面摩擦力形成的对抗力。绳索与水平面的夹角会直接改变有效拉力的大
2026-08-16
无障碍辅助家庭必备,障碍物规避行走与口令引导技巧
构建低视觉干扰的居家安全环境 家庭环境的无障碍改造核心在于物理层面的障碍物最小化,通过优化空间布局来降低行走时的碰撞风险。地面保持平整且无杂物堆积是基础要求,
2026-08-16
拉布拉多金毛混种犬如何训练障碍物规避?长周期训练指南
建立基础指令与信任纽带 拉布拉多与金毛混种犬通常兼具高智商与极强的从众心理,这种基因特质使得它们对主人的指令反应迅速,但也容易因过度兴奋而忽略环境中的细微障碍
2026-08-16
孩子如何通过熟悉无障碍场景,轻松应对学校适应与障碍物规避行走?
构建可预测的视觉与触觉环境 学校环境中的无障碍设计并非仅仅是几级台阶或一条坡道,而是构成了孩子日常行动的大数据背景。当儿童在家中或社区中已经对斜坡的坡度、扶手
2026-08-16
有独立出行需求,牵引适应与障碍物规避行走训练指南
独立出行中的牵引适应训练核心 独立出行能力的建立,始于个体对牵引力方向的的本能理解与肌肉记忆的重塑。在康复训练或辅助器具适配的初期,被牵引者需要克服对未知方向
2026-08-16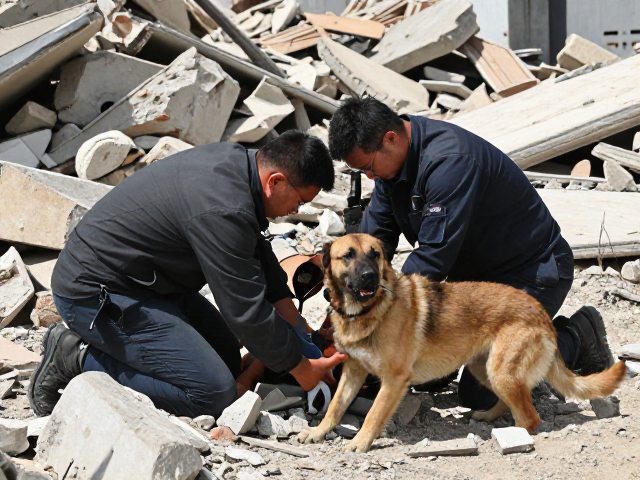
废墟埋压人员搜索实战,人犬配合训练强化服从与指令执行
废墟环境对人犬协同作业的核心挑战 在复杂的废墟掩埋现场,搜救犬与训导员面临着极其严峻的物理与心理双重考验。混凝土碎块、扭曲的钢筋以及狭窄的缝隙构成了非结构性的
2026-08-15
废墟埋压与失踪搜寻训练,如何具备现场指挥配合能力
现场指挥体系的核心逻辑与角色定位 废墟埋压与失踪搜寻训练中的现场指挥,本质上是资源调度与信息决策的动态平衡过程。指挥员并非单纯的技术执行者,而是整个救援行动的
2026-08-15
废墟水域搜救训练,气味源辅助定位埋压人员技术解析
废墟水域搜救中的气味扩散模型与定位逻辑 废墟水域环境下的搜救工作面临着极其复杂的流体动力学挑战,水流速度、湍流强度以及障碍物分布会显著改变气味分子(如人体呼出
2026-08-15
废墟搜救如何破解气味混淆?失踪人员搜寻训练实战指南
气味混淆的生物学机制与干扰源分析 废墟环境中,搜救犬或气味追踪设备面临的最大挑战并非气味缺失,而是复杂气味的交织与掩盖。混凝土粉尘、腐烂有机物、挥发性化学品以
2026-08-15
史宾格犬废墟搜救,如何科学控制训练强度提升实战效率
废墟搜救中史宾格犬的生理负荷管理与恢复机制 史宾格犬在废墟搜救场景中面临着极高的体能消耗,其特有的高能量密度代谢特点要求训练必须建立在严密的生理监测基础上。在
2026-08-15